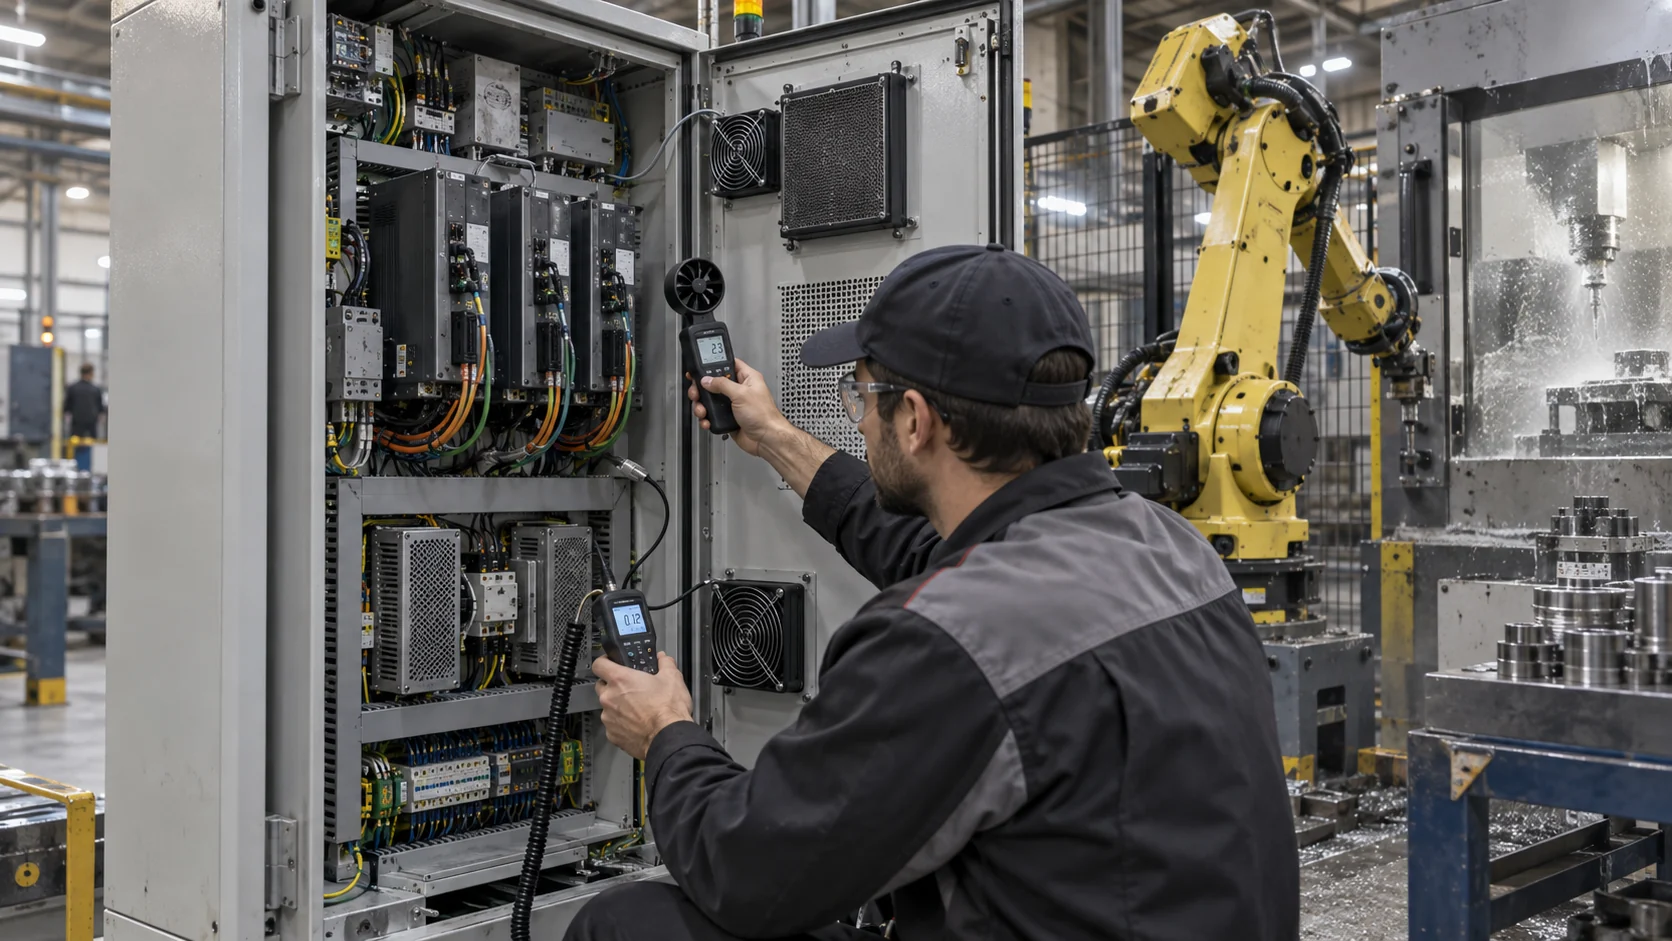
El enfriamiento del robot es un problema de trabajo en movimiento, no solo un problema de temperatura del gabinete
Un gabinete de controlador puede parecer cómodo en inactivo y aun así acercarse a su límite térmico durante aceleraciones y desaceleraciones repetidas y una corriente de servo RMS alta.
Los robots industriales y los sistemas de movimiento generan calor en servoaccionamientos, resistencias de frenado, fuentes de alimentación, enlaces DC, módulos de red y electrónica de control. La carga de calor sigue el perfil de movimiento en lugar de permanecer constante. Por lo tanto, un gabinete que pasa una prueba corta de inactividad puede fallar durante un ciclo largo de recogida y colocación, una ruta de soldadura de alta velocidad o una secuencia repetida de movimientos de alta aceleración.
El ventilador de refrigeración también funciona en un entorno difícil. El gabinete puede estar cerca de neblina de refrigerante, aceite, polvo, partículas metálicas, fibras de embalaje o una zona de lavado. Un filtro protege la electrónica pero agrega presión. La vibración del bastidor de la máquina puede sobrecargar el cojinete del ventilador, el soporte, el conector y las uniones de soldadura. Una carcasa con un IP más alto puede reducir la contaminación y al mismo tiempo dificultar la eliminación del calor.
Esta guía conecta el servicio de movimiento, la presión instalada, la carga del filtro, la vibración, los límites de IP, la retroalimentación de control y la evidencia de mantenimiento. Es un marco de ingeniería del lado del ventilador y del aire, no un reemplazo de los requisitos de seguridad, eléctricos, EMC o de protección de la máquina del OEM del robot.
Convierta el perfil de movimiento en una prueba térmica
El ventilador debe seleccionarse en función del calor producido por el programa del robot real, no solo según la placa de identificación del controlador.
Enumere los servovariadores, fuentes de alimentación, componentes de frenado, transformadores, dispositivos de red y otras fuentes de calor en el gabinete. Obtenga datos de pérdidas en inactividad, producción nominal y el estado de movimiento más alto creíble. Si el robot tiene un evento breve de alta corriente seguido de una permanencia prolongada, registre tanto el pico como el promedio porque la masa térmica del gabinete y la respuesta del ventilador ven diferentes escalas de tiempo.
Utilice un movimiento repetible o un perfil de carga electrónico. Registre la temperatura de entrada del gabinete, la temperatura del punto caliente interno, la temperatura de escape, el comando del ventilador, la corriente, la retroalimentación de velocidad y el estado de la máquina. Una imagen termográfica puede localizar un componente caliente, pero no reemplaza un punto de temperatura calibrado ni una medición del flujo de aire.
Para una estimación ilustrativa, tres servovariadores disipan 180 W cada uno durante un ciclo exigente, la fuente de alimentación agrega 120 W y la electrónica de control agrega 60 W. La carga de calor del lado del aire es de aproximadamente 720 W. Si el diseño permite un aumento de aire del gabinete de 10 °C, el flujo másico requerido es aproximadamente 720/(1005 × 10) = 0,072 kg/s antes de tener en cuenta la presión, las fugas y el margen de control. Aún se debe probar el punto real del ventilador en el gabinete lleno.
| Aporte | Registro | Por qué es importante |
|---|---|---|
| Secuencia de movimiento | aceleración, permanencia y tiempo de ciclo | establece calor transitorio y promedio |
| Pérdidas de servo | pérdida de unidad versus corriente RMS | identifica el componente limitante |
| Ambiente del gabinete | temperatura, RH y calor de proceso cercano | establece la condición de entrada |
| Estado de protección | filtro, sellos de puerta, intercambiador de calor y ruta IP | establece la presión instalada y el riesgo de contaminación |
| control del ventilador | voltaje/PWM, FG/RD y lógica de alarma | establece la respuesta utilizable y la evidencia de mantenimiento |
El filtro es parte del diseño térmico
Un filtro protege un controlador de la contaminación, pero su caída de presión cambia el punto de funcionamiento del ventilador con el tiempo.
Mida el filtro en su marco real, con la junta, la rejilla y la puerta instaladas. Registre la presión de limpieza y la presión del estado de servicio que corresponda a la acción de mantenimiento planificada. La neblina de aceite y el polvo metálico fino pueden cargar un filtro de manera diferente al polvo común de oficina, por lo que una inspección visual por sí sola puede no predecir la tendencia de la presión.
Para un ejemplo práctico, una rejilla de entrada contribuye con 18 Pa, un filtro limpio con 32 Pa, conductos internos de transmisión con 46 Pa y una rejilla de escape con 24 Pa. El recorrido limpio es de aproximadamente 120 Pa. Si el filtro alcanza 70 Pa en servicio, el recorrido se convierte en aproximadamente 158 Pa. Un ventilador que suministra el flujo de aire objetivo a 120 Pa puede que ya no cumpla con el requisito a 158 Pa, incluso si su tacómetro todavía informa velocidad normal.
El umbral de mantenimiento debe basarse en la temperatura medida y la evidencia del flujo de aire. Un interruptor de presión puede ser útil, pero confirme que las tomas de presión estén ubicadas a través del filtro y no a través de una derivación no deseada. Si el controlador depende únicamente del ventilador RPM, agregue una señal de dispersión térmica o presión diferencial para que la degradación gradual sea visible antes de que se active una alarma de sobretemperatura del servo.
Interactivo: observe la trayectoria del aire del gabinete bajo carga en movimiento
El esquema separa la fuente de calor del variador, la entrada filtrada y la ruta de escape, luego muestra cómo la vibración y un filtro cargado reducen el margen.
Utilice el elemento visual para crear tres estados de prueba: inactivo o de bajo movimiento, ciclo de producción representativo y ciclo de movimiento máximo. Agregue condiciones de filtro limpio y cargado, luego repita las mismas mediciones de temperatura y flujo de aire. Si el ventilador está montado sobre un panel vibratorio, agregue una medición de vibración en el marco y el soporte para que el resultado térmico no se separe del entorno mecánico.
Un ventilador puede mover aire en la salida mientras el recorrido interno del gabinete permanece mal distribuido. Compruebe si el aire llega a los disipadores de calor del variador, si los cables bloquean la entrada, si el aire caliente recircula en la parte superior y si el escape tiene suficiente espacio libre. Si se agrega un deflector o un intercambiador de calor, mida el cambio de presión y verifique el nuevo punto de operación.
La animación no es un resultado de CFD ni un límite térmico específico del robot. Se trata de una ayuda para la puesta en marcha que hace visibles los problemas térmicos, de contaminación y mecánicos combinados.

La vibración cambia el requisito de confiabilidad del ventilador
Un ventilador que es confiable en un banco puede experimentar un funcionamiento diferente cuando se monta en una celda de robot o en un gabinete de controlador cerca de maquinaria en movimiento.
Defina el entorno de vibración en el soporte del ventilador: rango de frecuencia, aceleración, ejes, duración, eventos de impacto y si el gabinete está montado en el piso, en el marco de la máquina o en la base del robot. Verifique la rigidez del soporte, los sujetadores, el marco del ventilador, la protección, el conector y el alivio de tensión del cable. Una protección o un cable sueltos pueden generar ruido y vibraciones secundarias incluso cuando el motor está en buen estado.
Seleccione la construcción del rodamiento y del montaje para el ciclo de trabajo real. Los diseños de rodamientos de bolas suelen preferirse para entornos industriales propensos a vibraciones, pero la elección del rodamiento por sí sola no demuestra que el conjunto sobrevivirá. El ventilador debe evaluarse con el soporte, la rejilla y el conector instalados, y se debe incluir la temperatura porque el comportamiento del lubricante y del material cambia con el calor.
Velocidad de tendencia, corriente, ruido y vibración durante el programa de movimiento. Un aumento gradual del ruido o una caída de la velocidad ante el mismo comando pueden indicar desgaste del rodamiento, desequilibrio, soporte flojo o contaminación. Utilice FG o la retroalimentación del tacómetro como prueba, no como sustituto de la inspección mecánica.
La protección IP y el flujo de aire son una compensación
Un mayor nivel de protección del gabinete puede reducir la contaminación pero aumentar la resistencia térmica y la complejidad del mantenimiento.
El gabinete completo determina la protección efectiva. Contribuyen puertas, sellos, entradas de cables, recortes de ventiladores, filtros, rejillas y cubiertas de servicio. Un ventilador con clasificación IP montado en un corte mal sellado no hace que el gabinete tenga clasificación IP. Por el contrario, un recinto sellado puede requerir un intercambiador de calor o una ruta de enfriamiento de circuito cerrado en lugar de aire ambiente directo.
Revise el entorno del proceso: refrigerante, niebla de aceite, humo de soldadura, polvo abrasivo, virutas de metal, productos químicos de limpieza, humedad y condensación. Especifique si el ventilador ve aire filtrado o contaminación directa. Verifique el drenaje y la orientación para que no se acumule agua alrededor del ventilador, el conector o el marco del filtro.
Para brazos de robot o articulaciones de cobot, los requisitos mecánicos y ambientales difieren de los de un gabinete de controlador montado en el piso. Un ventilador compacto montado sobre un conjunto móvil sufre aceleraciones repetidas, espacio limitado y posible exposición a lavados. No transfiera una especificación de ventilador de gabinete a un módulo montado en robot sin verificar la vibración, la flexión del cable y el sellado.
Controle la velocidad del ventilador desde la temperatura sin perder visibilidad de fallas
El control PWM o EC puede reducir el ruido y la energía durante el movimiento bajo, pero el controlador aún debe identificar un camino bloqueado o un ventilador fallido.
Utilice una señal de temperatura o potencia de la zona de accionamiento limitadora como retroalimentación, con el estado de la máquina o la corriente RMS del servo como entrada de avance. Valide el funcionamiento estable mínimo, el arranque, el reinicio, la retroalimentación FG, la alarma RD o de rotor bloqueado y el comportamiento cuando se desconecta un sensor. Una velocidad máxima fija puede enmascarar una mala distribución del flujo de aire y aumentar el desgaste de los rodamientos, mientras que un sensor colocado cerca del ventilador puede hacer que el controlador reduzca la velocidad antes de que se proteja el disco lejano.
Para una comparación de energía ilustrativa, dos ventiladores de 24 V que consumen 0,24 A cada uno utilizan 11,5 W a pleno rendimiento. Si el controlador de movimiento los mantiene a 0,12 A durante el 60 % de un día de producción de 16 horas y a 0,24 A durante el 40 % restante, la entrada diaria estimada del ventilador es de aproximadamente 132 Wh. Se deben verificar el ciclo de la máquina, la temperatura del gabinete y la vida útil del variador antes de afirmar que una velocidad más baja del ventilador es beneficiosa.
Cuando el ventilador alcanza el máximo comando pero el gabinete permanece caliente, el sistema debe distinguir temperatura ambiente alta, presión del filtro, falla del ventilador, flujo de aire bloqueado y pérdida excesiva de la unidad. Los diagnósticos claros reducen el reemplazo innecesario de ventiladores y acortan el tiempo de inactividad.
Ejemplo de un cliente anónimo: alarma del servovariador durante un ciclo de alta aceleración
Un integrador de automatización europeo utilizó una muestra de ventilador personalizada después de que un controlador de robot pasó una prueba inactiva pero dio la alarma durante un programa de producción repetido de alta velocidad.
El gabinete del controlador funcionó normalmente durante la puesta en servicio y los movimientos a baja velocidad. Durante una larga secuencia de producción con repetidas aceleraciones y frenadas, una zona del servoaccionamiento alcanzó su alarma de temperatura antes de lo esperado. El ventilador giraba y el filtro del gabinete parecía visualmente aceptable, por lo que la primera sospecha fue una falla del disco en lugar de un problema en la ruta de enfriamiento.
MEGA Tech revisó el perfil de movimiento, la pérdida de accionamiento, el voltaje del ventilador, el comando PWM, la señal FG, el marco del filtro, el enrutamiento interno del cable y la holgura del escape. El equipo mapeó las temperaturas cerca de la parte superior, media e inferior de la pila de unidades y midió la presión antes y después del filtro. Se comparó un prototipo de ventilador con un punto de presión-flujo revisado y un deflector modificado con el ventilador existente en el mismo ciclo de movimiento.
La prueba mostró que el ventilador original movía suficiente aire en el gabinete abierto pero perdía flujo útil a través del filtro cargado y el estrecho pasaje interno. La zona de conducción superior también recibió menos flujo porque un haz de cables redirigió el camino. La muestra y el deflector revisados mejoraron la distribución instalada, mientras que el cliente agregó una inspección de la presión del filtro y mantuvo la alarma de temperatura del variador como límite de protección.
Este es un escenario de ingeniería anónimo, no un reclamo de desempeño del cliente publicado. La lección transferible es reproducir el ciclo de trabajo de la máquina e inspeccionar la ruta instalada completa antes de reemplazar un servoaccionamiento o seleccionar un ventilador más grande.
| Estado de prueba | Medidas | Decisión |
|---|---|---|
| Inactivo/movimiento bajo | temperatura del gabinete, funcionamiento del ventilador y ruido | establecer la línea base de carga baja |
| Ciclo de producción | temperaturas de accionamiento, flujo de aire y presión | encontrar la zona límite |
| Aceleración máxima | respuesta de temperatura y vibración | comprobar el margen térmico y mecánico transitorio |
| Filtro cargado | filtro DP, corriente del ventilador y temperatura del variador | definir umbral de servicio |
| Fallo del ventilador o fallo del sensor | alarma, retroceso y respuesta de la máquina | confirmar la protección controlada |
Donde encaja MEGA Tech
Ayudamos a los equipos de robótica y automatización a desarrollar muestras de ventiladores en función de la carga de calor del controlador, la presión instalada, la vibración y los requisitos de protección.
MEGA Tech puede revisar ventiladores axiales personalizados, sopladores compactos y módulos de ventilador para gabinetes de controladores de robots, gabinetes de servoaccionamiento, procesadores de visión, concentradores de control de movimiento y componentes electrónicos de cobot compactos. La revisión puede incluir el comportamiento de P-Q, carga de filtro, PWM o control de voltaje, retroalimentación de FG/RD, selección de rodamientos, vibración, IP y exposición a la corrosión, salida de conectores y cables, ruido, temperatura y muestreo de lotes pequeños.
Para una primera revisión, proporcione el diseño del gabinete, la unidad y la pérdida de energía, el ciclo de movimiento del robot, el ambiente y el entorno del proceso, los datos del filtro y la rejilla, el voltaje, la señal de control, los requisitos de retroalimentación, la vibración o la información de montaje, el ruido objetivo y la cantidad esperada. Una imagen térmica o un registro de alarmas durante el ciclo de producción real es más útil que un valor de potencia nominal por sí solo.
También respaldamos reemplazos competitivos en costos para ventiladores Sanyo Denki, SUNON, Delta, NMB o ebm-papst cuando el reemplazo se verifica con la misma presión, montaje, voltaje, retroalimentación, vibración y condiciones ambientales. Una coincidencia de tamaño de fotograma es sólo el comienzo; la decisión de producción debe seguir el marco operativo medido.
Preguntas frecuentes de los ingenieros: selección del ventilador del gabinete del controlador del robot
Estas preguntas conectan la selección del ventilador con el funcionamiento, la contaminación y la disponibilidad de la máquina.
P: ¿Puedo dimensionar el ventilador según la potencia de la placa de identificación del controlador? R: Utilice las pérdidas de potencia y conducción reales durante el perfil de movimiento del robot, incluido el servicio máximo y promedio.
P: ¿Un filtro limpio demuestra que el gabinete permanecerá frío? R: No. Valide la presión del filtro en estado de servicio y el umbral de mantenimiento definidos.
P: ¿Es suficiente un ventilador con clasificación IP para una celda de robot industrial? R: No. Se debe evaluar todo el gabinete, el corte, el conector, el filtro, los sellos y el entorno del proceso.
P: ¿Por qué se sobrecalienta el controlador de un robot mientras el ventilador sigue girando? R: La carga del filtro, la mala distribución, los cables bloqueados, la temperatura ambiente alta, la dirección incorrecta del ventilador o el rendimiento reducido del ventilador pueden coexistir con el RPM normal.
P: ¿Qué información de vibración se debe verificar? R: Mida el soporte del ventilador y defina los requisitos de frecuencia, aceleración, ejes, choque, soporte y conector para la máquina.
P: ¿El ventilador debe funcionar a máxima velocidad durante cada ciclo de movimiento? R: No necesariamente. Utilice el control validado PWM o EC vinculado a la zona térmica límite, con protección clara contra fallas y sobrecalentamiento.
P: ¿Puede MEGA Tech admitir pequeñas muestras de controladores de robots? R: Sí. Podemos ajustar los parámetros e interfaces del ventilador, construir muestras y soportar la validación de presión, térmica, vibración, ruido y ambiental antes de la producción.
Lista de verificación de revisión del ventilador del controlador del robot
Utilice esta lista de verificación antes de congelar el ventilador, el filtro, el soporte, la curva de control o el intervalo de mantenimiento.
- ¿Se seleccionó el ventilador a partir de la carga de calor real para servicio de movimiento en lugar de solo de la potencia nominal?
- ¿Se midieron las zonas de impulso superior, media e inferior durante un ciclo representativo?
- ¿Se incluyeron las pérdidas por rejilla, filtro, cableado, deflector y escape?
- ¿Se probó la presión del filtro limpio y en estado de servicio?
- ¿Se verificaron el servicio mínimo de PWM/EC, la retroalimentación, el inicio y el reinicio de FG/RD?
- ¿Se revisaron bajo vibración el soporte del ventilador, la protección, el conector y el protector contra tirones del cable?
- ¿Se tuvieron en cuenta el polvo, la neblina de aceite, el refrigerante, las partículas metálicas, la condensación y el lavado?
- ¿Se verificaron el ruido, la vibración, la vida útil de los rodamientos, los límites de propiedad intelectual y el acceso al servicio?
- ¿Se probaron las fallas del ventilador, el sensor y el filtro con protección controlada de la máquina?
- ¿Están claramente separados los valores medidos, las estimaciones, los límites del OEM y los requisitos de seguridad de la máquina?