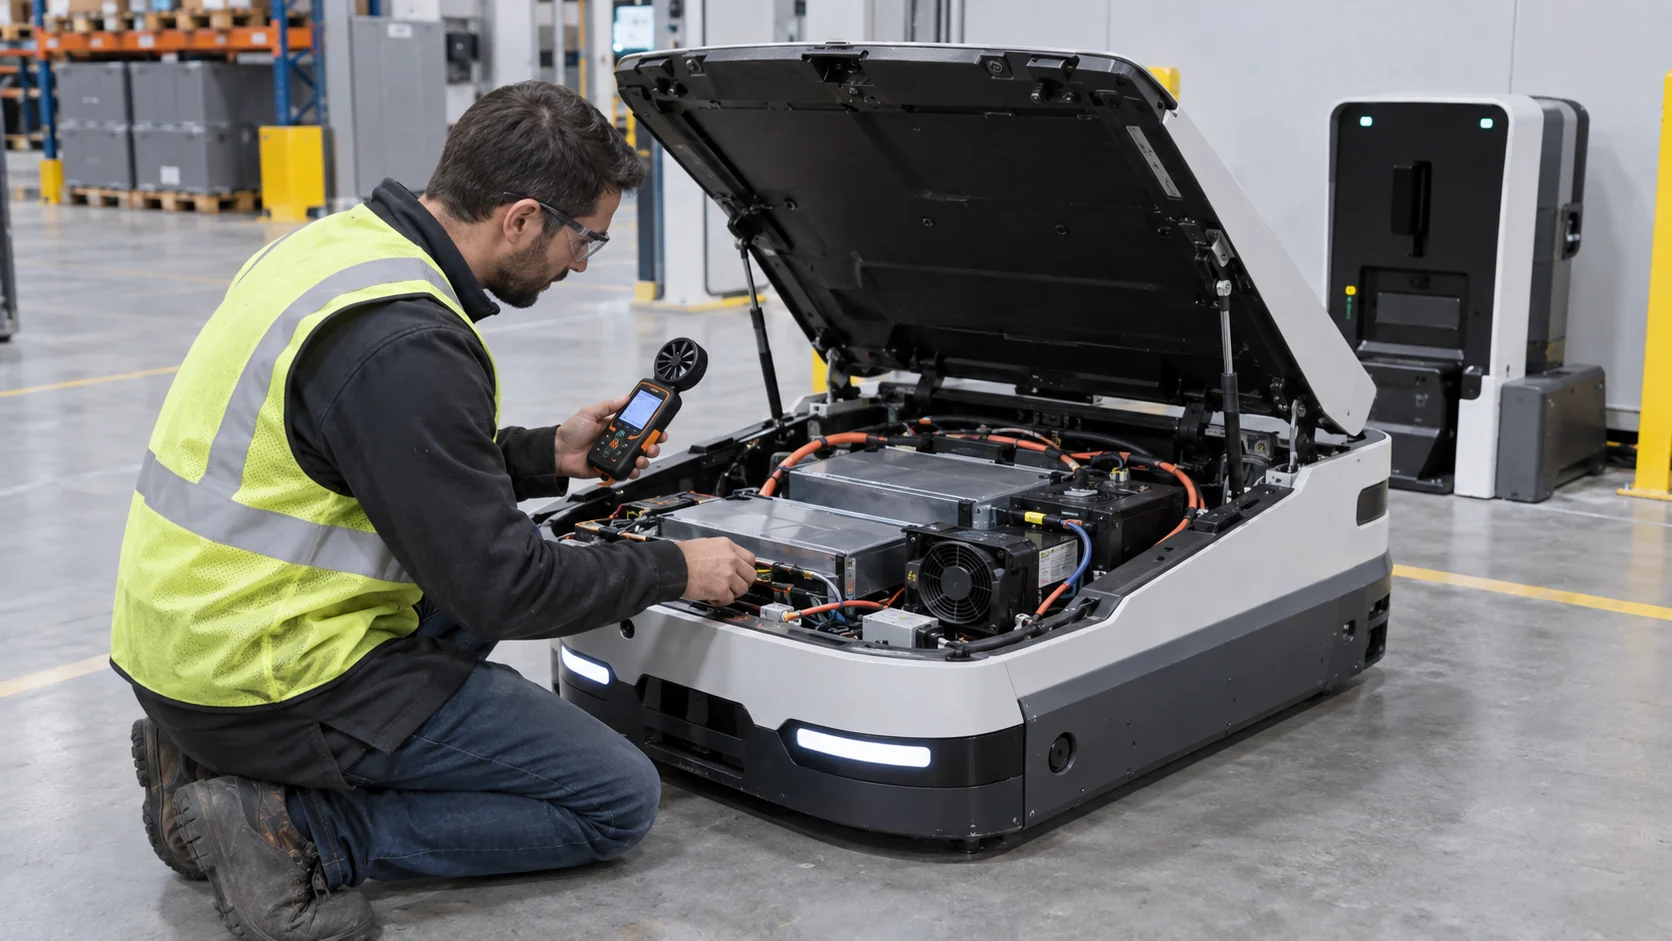
Un robot móvil tiene un problema de refrigeración diferente al de un gabinete fijo
Un AMR o cobot puede pasar una prueba de banco y aun así perder margen térmico durante la carga rápida, la navegación sostenida, el movimiento de la carga útil o un ciclo de servicio con puerta sellada.
Un armario de control fijo suele tener una instalación predecible, una dirección de escape conocida y espacio suficiente para separar la entrada de la salida de agua caliente. Un robot móvil no. Su batería, inversor de motor, convertidor DC-DC, controlador de seguridad, computadora de visión, módulo inalámbrico y hardware de carga compiten por el volumen. La plataforma puede pasar de un pasillo frío a un muelle de carga cálido y luego ingresar a una estación de carga donde los componentes electrónicos permanecen encendidos mientras la batería acepta energía.
La carga térmica también cambia con el comportamiento. La aceleración de las ruedas aumenta las pérdidas del inversor; el movimiento de la carga útil aumenta la pérdida del actuador y del freno; la visión por computadora aumenta la potencia del procesador; y un evento de carga rápida agrega calor a la batería, al cargador y a la ruta de conversión. Por lo tanto, un pequeño ventilador seleccionado del modelo CFM de aire libre puede parecer adecuado en una breve demostración, pero falla después de instalar la carcasa, la rejilla, el filtro de polvo, el haz de cables y la cubierta acústica.
Esta guía se centra en las decisiones del lado del aire que un OEM debe validar antes de congelar un ventilador: dónde se genera el calor, hacia dónde se permite que viaje el aire, cómo cambia la presión cuando se carga el filtro, cómo se percibe el ruido cerca de las personas y cómo se comporta el ventilador mientras el robot se mueve. No reemplaza los requisitos eléctricos, de batería, EMC o de seguridad funcional del fabricante del robot.
Mapee el calor por estado operativo, no por placa de identificación del componente
El primer modelo térmico útil es una tabla de estados que conecta el comportamiento del robot con los vatios, la temperatura y el comando del ventilador.
Separe al menos cinco estados: inactivo con el sistema de seguridad activo, navegación normal, aceleración máxima con carga útil, percepción de alta computación y carga. Registre la corriente de la batería, la corriente del motor, la utilización del procesador, el voltaje del bus DC, el comando del ventilador y la temperatura ambiente para cada estado. Si la plataforma tiene un elevador, brazo o pinza, incluya el movimiento que genere el mayor trabajo repetido en lugar de depender de un solo evento pico.
Como estimación de ingeniería, considere un AMR con dos inversores que disipan 55 W cada uno durante movimientos intensos, una pila de computación y redes a 85 W, una etapa DC-DC a 35 W y componentes electrónicos de batería/cargador a 65 W. La carga térmica del gabinete es de aproximadamente 295 W en ese estado. Si el diseño permite un aumento de aire de 12 C, el flujo másico de aire ideal es 295/(1005 x 12) = 0,0245 kg/s, o aproximadamente 74 m3/h a densidad ambiente antes de incluir las pérdidas de presión, la recirculación y el margen.
Esa estimación es un punto de partida, no una selección de los fanáticos. El punto de funcionamiento real depende de la curva P-Q y de la curva del sistema instalado. Un ventilador que anuncia 100 m3/h a presión cero puede entregar sustancialmente menos a través de una rejilla estrecha, un filtro, espuma acústica y un giro interno de 90 grados. Valide la temperatura en el componente más caliente y en el escape, luego compare el resultado con el comando del ventilador y la señal de retroalimentación.
| Estado | Registro | pregunta de ingenieria |
|---|---|---|
| Inactivo / listo | ambiente, energía en espera, trabajo mínimo del ventilador | ¿El ventilador arranca de forma fiable y sin ruidos innecesarios? |
| movimiento normal | Impulsar la corriente, calcular la carga, la temperatura de entrada y del punto de acceso. | ¿Dónde está el punto de funcionamiento estable? |
| Movimiento máximo | aceleración, frenado, aumento de temperatura y recuperación | ¿El evento corto de alta carga consume el margen? |
| Computación alta | Utilización de cámara/IA, temperatura del procesador y flujo de aire. | ¿La zona de la electrónica recibe suficiente flujo? |
| Carga rápida | potencia de carga, temperatura de la batería y temperatura de la carcasa | ¿Pueden la carga y la refrigeración funcionar juntas de forma segura? |
La ruta instalada suele ser la verdadera restricción
Las carcasas compactas de los robots pierden margen de presión a través de pequeñas aberturas, pantallas protectoras y enrutamiento interno mucho antes de que el ventilador alcance su máximo de catálogo.
Mida el recorrido completo del aire: rejilla de entrada, filtro o malla, deflector lado batería, aletas del disipador, guarda del ventilador, abertura de cables, tratamiento acústico y salida. La caída de presión no es sólo la resistencia de la protección del ventilador. Un paquete de baterías puede bloquear una gran parte de la sección transversal, forzando al aire a través de un pasillo estrecho donde aumentan la velocidad y las pérdidas. Una junta también puede crear una derivación no deseada alrededor del filtro, lo que reduce la protección y hace que una simple medición de presión parezca mejor que el resultado térmico.
Para un cálculo práctico, suponga que la entrada y la rejilla limpias contribuyen con 24 Pa, el filtro contribuye con 36 Pa, el conducto electrónico contribuye con 48 Pa, el disipador de calor y el protector del ventilador contribuyen con 31 Pa y la salida contribuye con 21 Pa. El recorrido limpio instalado es de aproximadamente 160 Pa. Si el filtro alcanza los 72 Pa en servicio, el recorrido pasa a ser de aproximadamente 196 Pa. El ventilador se debe verificar en ambos puntos, no solo en el estado limpio.
En un robot en movimiento, también se debe comprobar la salida en la posición real. Una pared, una base de carga o un robot adyacente pueden recircular el escape caliente hacia la entrada. Utilice humo, mechones o un simple marcador de temperatura durante una prueba acoplada y repita la medición con el panel de servicio cerrado. Las marcas de dirección del flujo de aire en el marco del ventilador son útiles, pero sólo la medida instalada demuestra que la ruta está haciendo lo que pretende el diseño.
Interactivo: vea qué cambia cuando el robot acelera
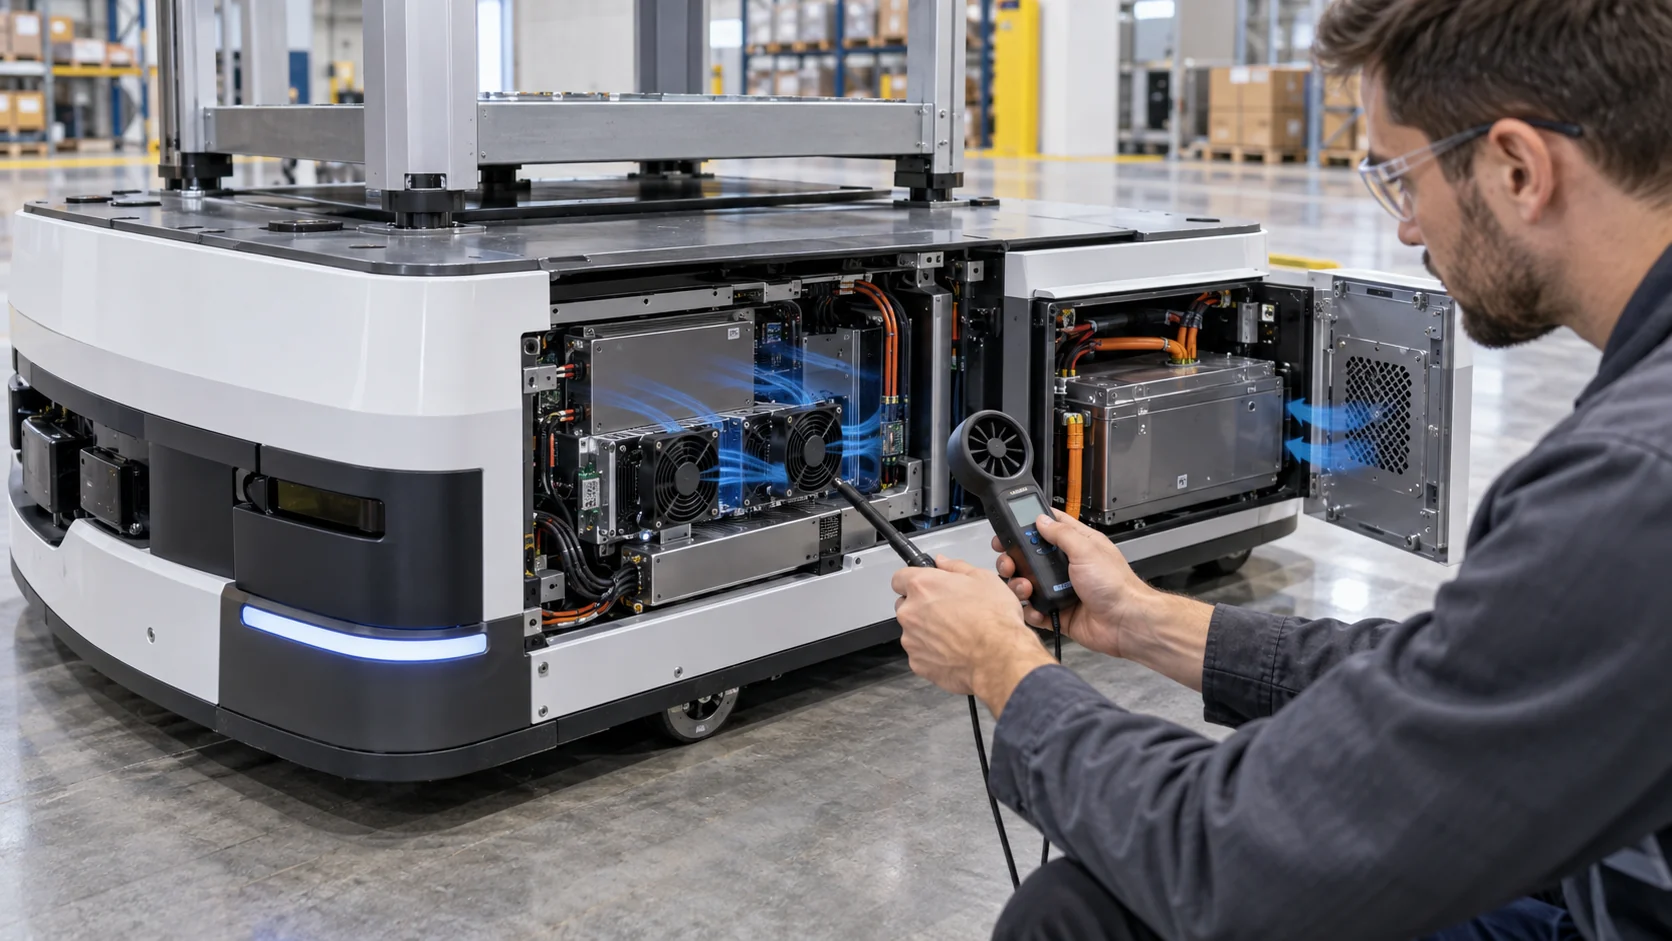
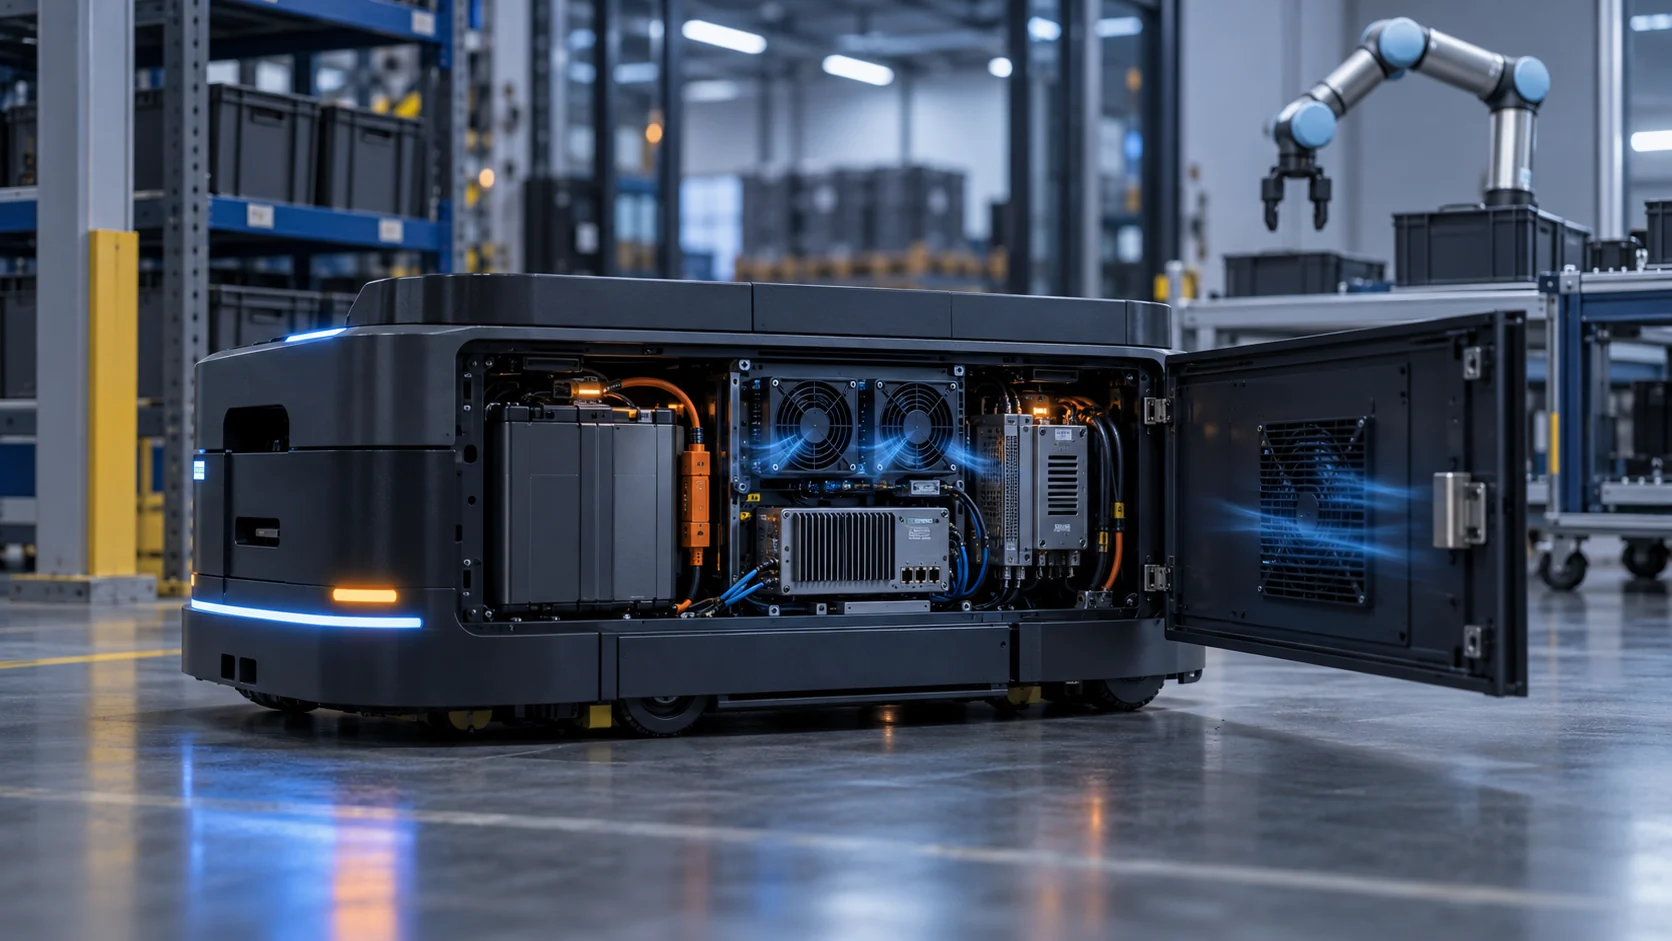
Este esquema cualitativo separa el calor de la batería, el calor del disco y el calor del cómputo para que el plan de prueba no oculte una zona caliente detrás de una temperatura promedio del gabinete.
Utilice lo visual para definir tres estados de prueba prácticos: viaje a baja velocidad, aceleración repetida con carga útil y carga mientras el sistema informático permanece activo. En cada estado, mida la temperatura del gabinete de la batería, el disipador de calor del inversor, el disipador de calor del procesador y el aire que sale del gabinete. Un solo sensor en la salida del ventilador puede pasar por alto un punto de acceso de la unidad local, mientras que un solo sensor de batería puede pasar por alto un módulo de computación que está aislado térmicamente del paquete.
Si el robot utiliza bucles separados, manténgalos separados en el registro de prueba. El aire de la batería, el aire del inversor y el aire de cómputo pueden requerir diferentes prioridades de presión, ruido y contaminación. Combinarlos a través de un pequeño ventilador puede crear recirculación o forzar una zona de baja presión en el componente que necesita la mayor eliminación de calor. Un deflector o conducto puede ser más efectivo que simplemente aumentar RPM.
La animación no es un resultado de CFD, una clasificación de producto ni un límite térmico específico del robot. Es una explicación de ingeniería de por qué el mismo comando del ventilador puede producir diferentes temperaturas cuando cambia el estado de movimiento, la condición del filtro o la ruta del aire.

La refrigeración de la batería, la unidad y el Edge Compute necesitan evidencia diferente
Las zonas térmicas de un robot móvil están relacionadas, pero no se deben aceptar usando una temperatura promedio o una señal de velocidad del ventilador.
El enfriamiento de la batería generalmente está limitado por la distribución de la temperatura de la celda, la temperatura de carga y la tasa permitida de rechazo de calor. La refrigeración del variador está limitada por las pérdidas por conmutación y conducción, la temperatura del disipador de calor y la aceleración repetida. La computación perimetral está limitada por la temperatura de la unión del procesador, la aceleración y la resistencia del flujo de aire local. Por lo tanto, los puntos de medición más útiles se distribuyen entre zonas en lugar de concentrarse en la entrada.
Para la batería, compare la celda o módulo más caliente con el más frío durante un ciclo de carga/descarga. Para la unidad, mida el disipador de calor cerca de los dispositivos de conmutación y registre el tiempo de recuperación después de un movimiento máximo. Para el módulo de computación, registre la utilización del procesador, el comportamiento del reloj y la temperatura del aire de entrada. Un ventilador puede reducir una temperatura mientras aumenta otra si la ruta del flujo no está equilibrada.
Si el robot trabaja cerca de personas, la evidencia acústica también importa. Registre la presión sonora con ponderación A en la posición del operador, pero también escuche los picos tonales del paso de la hoja, el ruido de los rodamientos y la variación de velocidad. Un valor medio de dBA más bajo puede seguir siendo inaceptable si se percibe un tono estrecho en un almacén tranquilo o en una sala de carga. La frecuencia, la rampa de velocidad y la histéresis de control del PWM deben probarse con el ventilador montado en el panel final.
El sellado, el polvo y el ruido crean un equilibrio triple
Una plataforma móvil sellada protege los componentes electrónicos, pero el mismo límite puede dificultar la eliminación del calor y el mantenimiento del ventilador.
Comience por el medio ambiente en lugar de elegir un ventilador con clasificación IP de un catálogo. El polvo del almacén, las fibras de cartón, los restos del suelo, las partículas de comida, los productos químicos de limpieza, la condensación y el lavado tienen diferentes efectos en el filtro, el cojinete y el conector. Un ventilador montado detrás de un filtro puede necesitar menos protección directa que un ventilador expuesto al exterior, pero la presión del filtro y el intervalo de servicio se vuelven más importantes.
Si la carcasa está diseñada para evitar la entrada de polvo, inspeccione cada corte del ventilador, prensaestopas, puerta de servicio y ruta de compensación de presión. Un ventilador con clasificación IP no puede compensar un panel suelto o un espacio de derivación alrededor del filtro. Si el gabinete está sellado, considere un intercambiador de calor o un módulo de circuito cerrado y verifique su presión adicional y resistencia térmica. Si el gabinete tiene ventilación, defina el umbral de reemplazo del filtro a partir de la evidencia de presión diferencial y temperatura.
El ruido debe evaluarse en el entorno operativo real. Un robot con un ventilador de alta velocidad puede ser silencioso en una fábrica grande e irritante en un compartimento de carga o en una estación de trabajo colaborativa. Un ventilador más grande a menor velocidad puede reducir el contenido tonal, pero necesita espacio, protección y un comportamiento inicial validado. MEGA Tech puede comparar opciones axiales y de soplador cuando una salida compacta o una presión estática alta hacen que una disposición axial simple no sea adecuada.
Controle el ventilador desde la zona límite, no desde el sensor más cercano
El control PWM o EC puede extender el tiempo de funcionamiento de la batería y reducir el ruido, pero solo cuando la señal de retroalimentación representa el componente que realmente limita el robot.
Un ventilador cerca de la entrada puede ver aire frío mientras que el disipador de calor del variador aguas abajo ya está caliente. Un sensor en la caja de la batería puede permanecer estable mientras la computadora perimetral acelera. Coloque el sensor primario en la zona límite y use corriente, energía de carga o utilización de cómputo como señal de avance cuando corresponda. Agregue histéresis y un tiempo de ejecución mínimo para que el ventilador no se mueva alrededor de un umbral de temperatura estrecho.
Para una estimación de energía ilustrativa, dos ventiladores de 24 V que consumen 0,20 A cada uno consumen 9,6 W a pleno rendimiento. Si funcionan al 40 % de esa entrada durante 10 horas de viaje y a la entrada completa durante 2 horas de carga, la energía idealizada del ventilador es aproximadamente 9,6 x (0,4 x 10 + 2) = 57,6 Wh por día. La estimación excluye las pérdidas del controlador y no demuestra una mejora en el alcance de la batería, pero muestra por qué una estrategia validada de velocidad variable puede ser importante en una plataforma móvil.
Pruebe los estados anormales explícitamente: ventilador desconectado, rotor bloqueado, falta señal FG, sensor de temperatura desconectado, presión del filtro alta y reinicio del controlador a baja temperatura. El robot debería entrar en un estado de protección definido en lugar de aceptar silenciosamente una orden de apariencia normal. Una señal del tacómetro demuestra la rotación; no prueba que el aire llegue al disipador de calor previsto.
Ejemplo de un cliente anónimo: un punto de acceso al compartimento de carga en un AMR
Un desarrollador europeo de robots de logística descubrió que su AMR se mantenía estable durante el viaje al almacén, pero se sobrecalentaba cuando el vehículo llegaba a un compartimento de carga cálido con la computadora aún activa.
El primer prototipo utilizaba un ventilador axial compacto que aspiraba aire a través de los componentes electrónicos del lado de la batería y lo expulsaba a través de una estrecha rejilla trasera. Durante el viaje normal, la plataforma permaneció dentro del rango de temperatura esperado. Sin embargo, durante la carga, la batería y el cargador agregaron calor mientras la computadora de visión continuaba procesando. El ventilador permaneció a la velocidad programada, pero el disipador de calor cerca de la etapa DC-DC se convirtió en la zona límite.
MEGA Tech revisó la sección del gabinete, el comando del ventilador, la apertura del filtro, la carga, la carga de trabajo de cómputo y la posición del escape. El equipo midió la presión del estado de limpieza y de servicio, mapeó las temperaturas en la batería, el inversor, el convertidor y el procesador, y comparó una muestra axial con un soplador compacto en la ruta instalada. El cliente también probó un deflector revisado para que el aire no pasara por alto el disipador de calor del convertidor.
El diseño resultante utilizó una muestra de ventilador con presión equivalente, un sello de entrada revisado y una curva de control que aumentó el flujo de aire durante la carga antes de que el punto de acceso alcanzara el umbral de protección. El cliente conservó los comentarios del FG y agregó una inspección de la presión del filtro al procedimiento de servicio. El resultado importante no fue una afirmación de catálogo sobre flujo de aire; fue una prueba repetible que relacionó la potencia de carga, el estado de cómputo, el punto de funcionamiento del ventilador y la temperatura del punto de acceso.
Este es un escenario de ingeniería anónimo, no un reclamo de desempeño del cliente publicado. La lección transferible es probar el robot en su estado más acoplado térmicamente, especialmente cuando la carga y el cálculo ocurren al mismo tiempo.
| Estado de prueba | Medidas | Decisión |
|---|---|---|
| Viajar | corriente del variador, comando del ventilador, temperatura de entrada y del punto de acceso | Confirmar el punto de funcionamiento normal. |
| Aceleración | temperatura máxima, tiempo de recuperación y vibración | comprobar el margen transitorio y el comportamiento de montaje |
| Cargando | potencia de la batería/cargador, convertidor y temperatura de cálculo | verificar la carga de calor acoplada |
| Entrada cargada | Presión del filtro, corriente del ventilador y flujo de aire. | definir el umbral de servicio |
| Inyección de fallas | Pérdida de FG, pérdida de sensor, parada y reinicio del ventilador | confirmar la protección controlada |
Cómo ayuda MEGA Tech a los fabricantes de equipos originales de robótica a pasar de la muestra a la producción
Un ventilador de refrigeración personalizado es valioso cuando se adapta a la interfaz real, el ciclo de trabajo y las limitaciones de producción del robot en lugar de tratarlo como un componente aislado.
MEGA Tech puede revisar ventiladores axiales, sopladores compactos y módulos de ventilador para compartimentos de baterías AMR, electrónica de control de cobots, procesadores de visión, servoaccionamientos, estaciones de carga y robots de servicio móviles. La revisión de ingeniería puede incluir el comportamiento de P-Q, presión del filtro, dirección del ventilador, PWM o control de voltaje, retroalimentación de FG/RD, arranque, vibración, selección de rodamientos, IP y exposición a la corrosión, ruido, posición del conector y muestreo de lotes pequeños.
Para una primera revisión, proporcione el plano del gabinete del robot, las fuentes de calor o la pérdida medida, los perfiles de recorrido y carga, las condiciones ambientales y de proceso, las restricciones de entrada y salida, los datos del filtro, el voltaje, la señal de control, los requisitos de retroalimentación, el límite de ruido y el pronóstico de cantidad. Un registro térmico breve durante el programa del robot real es más útil que una sola temperatura inactiva. Si la aplicación aún se encuentra en la etapa de prototipo, las fotografías y un mapa de calor aproximado son suficientes para iniciar una discusión de muestra práctica.
También brindamos soporte para ventiladores de reemplazo a costos competitivos para Sanyo Denki, SUNON, Delta, NMB y ebm-papst cuando el reemplazo se verifica con la misma presión, voltaje, montaje, retroalimentación y condiciones ambientales instaladas. Una coincidencia del tamaño del cuadro es sólo la primera comprobación. La decisión de producción debe seguir el entorno operativo medido y la estrategia de servicio del robot.
Preguntas frecuentes de los ingenieros: selección de ventiladores de refrigeración Cobot y AMR
Estas preguntas conectan la selección del ventilador con el funcionamiento, el movimiento, la carga, el sellado y el mantenimiento práctico de la batería.
P: ¿Puedo dimensionar un ventilador AMR según la capacidad de la batería? R: La capacidad de la batería no es la carga de calor. Utilice pérdidas medidas o estimadas durante el viaje, la aceleración, la carga y la operación informática.
P: ¿Por qué el robot se mantiene frío mientras se mueve pero se calienta durante la carga? R: La carga puede agregar calor a la batería y al convertidor mientras el sistema informático permanece activo; el estado combinado debe ser probado.
P: ¿Es siempre mejor una clasificación IP más alta? R: No automáticamente. La carcasa completa, el corte del ventilador, el filtro, la junta, el conector y el plan de servicio determinan la protección y la resistencia térmica.
P: ¿Debo utilizar un ventilador axial o un soplador? R: Utilice la presión y el espacio instalados. Los ventiladores axiales se adaptan a trayectorias de baja presión; Los sopladores pueden resultar útiles cuando un conducto estrecho o un disipador de calor crean una presión estática más alta.
P: ¿Una señal normal del RPM demuestra el rendimiento de refrigeración? R: No. RPM demuestra la rotación, no la distribución, la condición del filtro o el rendimiento del flujo de presión en el disipador de calor.
P: ¿Cómo se debe probar el ruido del ventilador en un cobot? R: Pruebe la montura final, la curva de control y la posición del operador, incluidos los picos tonales y la búsqueda de velocidad en lugar de un solo valor máximo de dBA.
P: ¿Puede MEGA Tech admitir un prototipo de robótica de bajo volumen? R: Sí. Podemos ajustar los parámetros e interfaces del ventilador, construir muestras y respaldar la validación térmica, de presión, vibración, ruido y ambiental antes de la producción.
Lista de verificación de revisión de enfriamiento de Cobot y AMR
Utilice esta lista de verificación antes de congelar el ventilador, la apertura del gabinete, el filtro, la curva de control o el límite térmico del estado de carga.
- ¿Se seleccionó el ventilador entre las pérdidas medidas o estimadas en los estados de viaje, aceleración, cálculo y carga?
- ¿Se midieron por separado las temperaturas de la batería, el inversor, el convertidor y el procesador?
- ¿Se incluyeron en la ruta de instalación las pérdidas de rejilla, filtro, deflector, enrutamiento de cables, disipador de calor y salida?
- ¿Se probó la presión del filtro en estado limpio y de servicio?
- ¿Se revisó la recirculación de escape en la estación de acoplamiento o en el compartimiento de carga?
- ¿Se verificaron el servicio mínimo, el arranque, la retroalimentación de FG/RD, el reinicio y la histéresis de control de PWM/EC?
- ¿Se probó el soporte final del ventilador en cuanto a vibración, golpes, flexión del cable y retención del conector?
- ¿Se tuvieron en cuenta el polvo, las fibras, el aceite, la humedad, la condensación, la limpieza y el lavado?
- ¿Se verificaron el ruido de la posición del operador, los picos tonales y la búsqueda de velocidad?
- ¿Se probaron las fallas térmicas, de ventilador, de sensor y de filtro con una respuesta protectora controlada?
- ¿Están claramente separados las estimaciones, los valores medidos, los límites del OEM y los requisitos de seguridad de las máquinas?