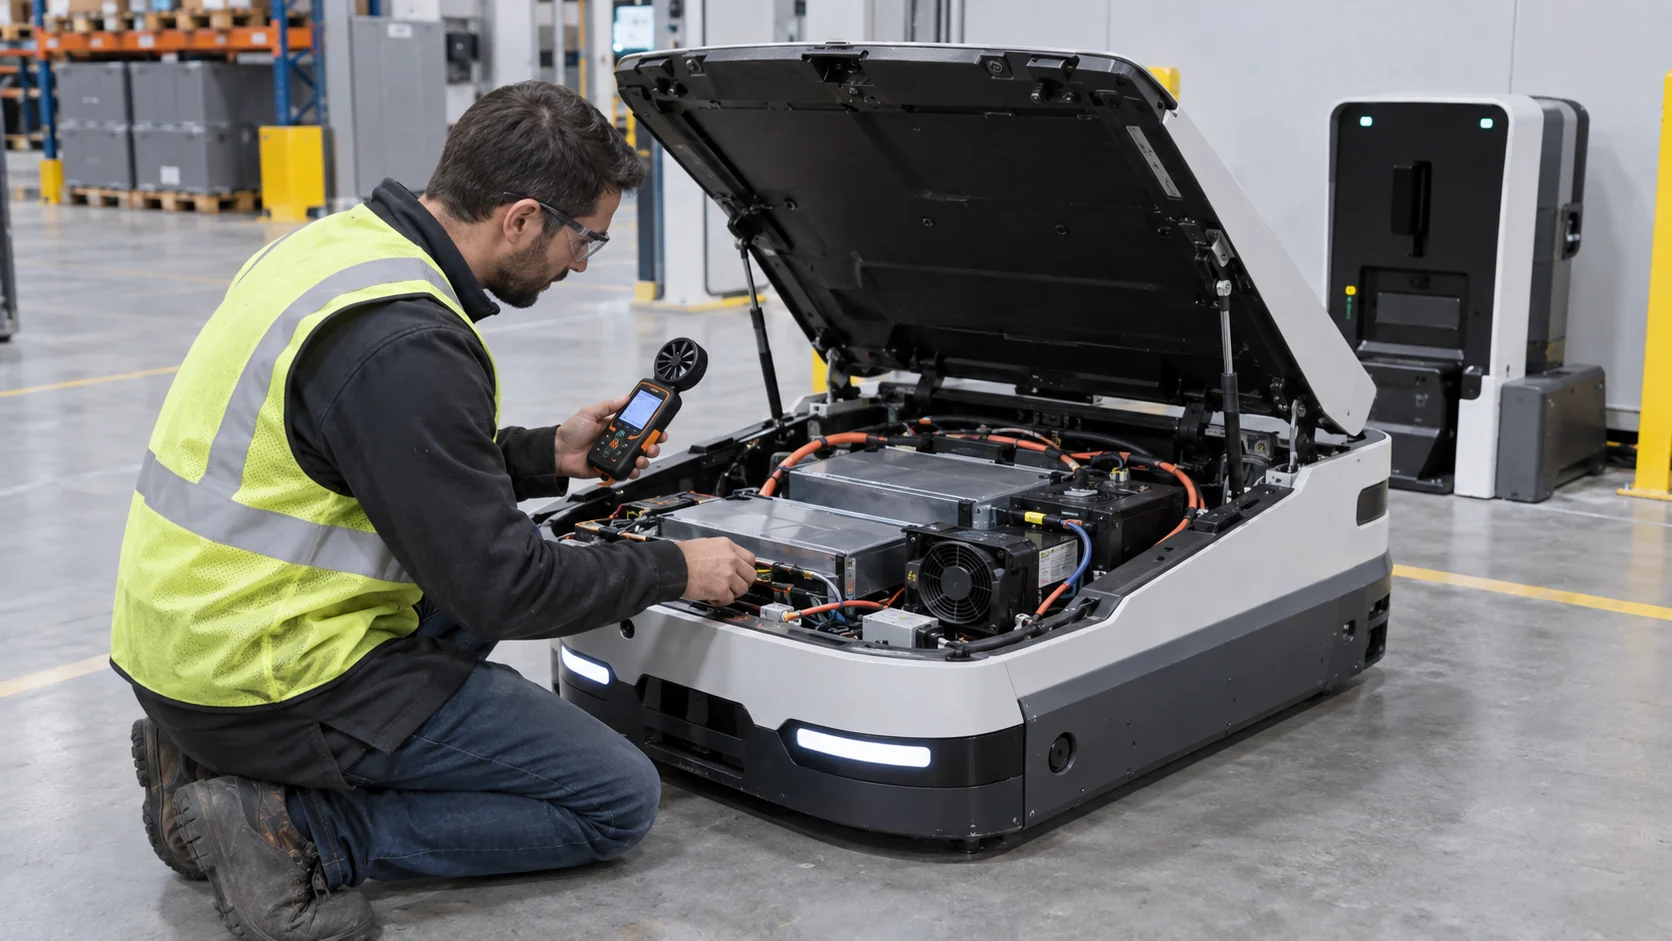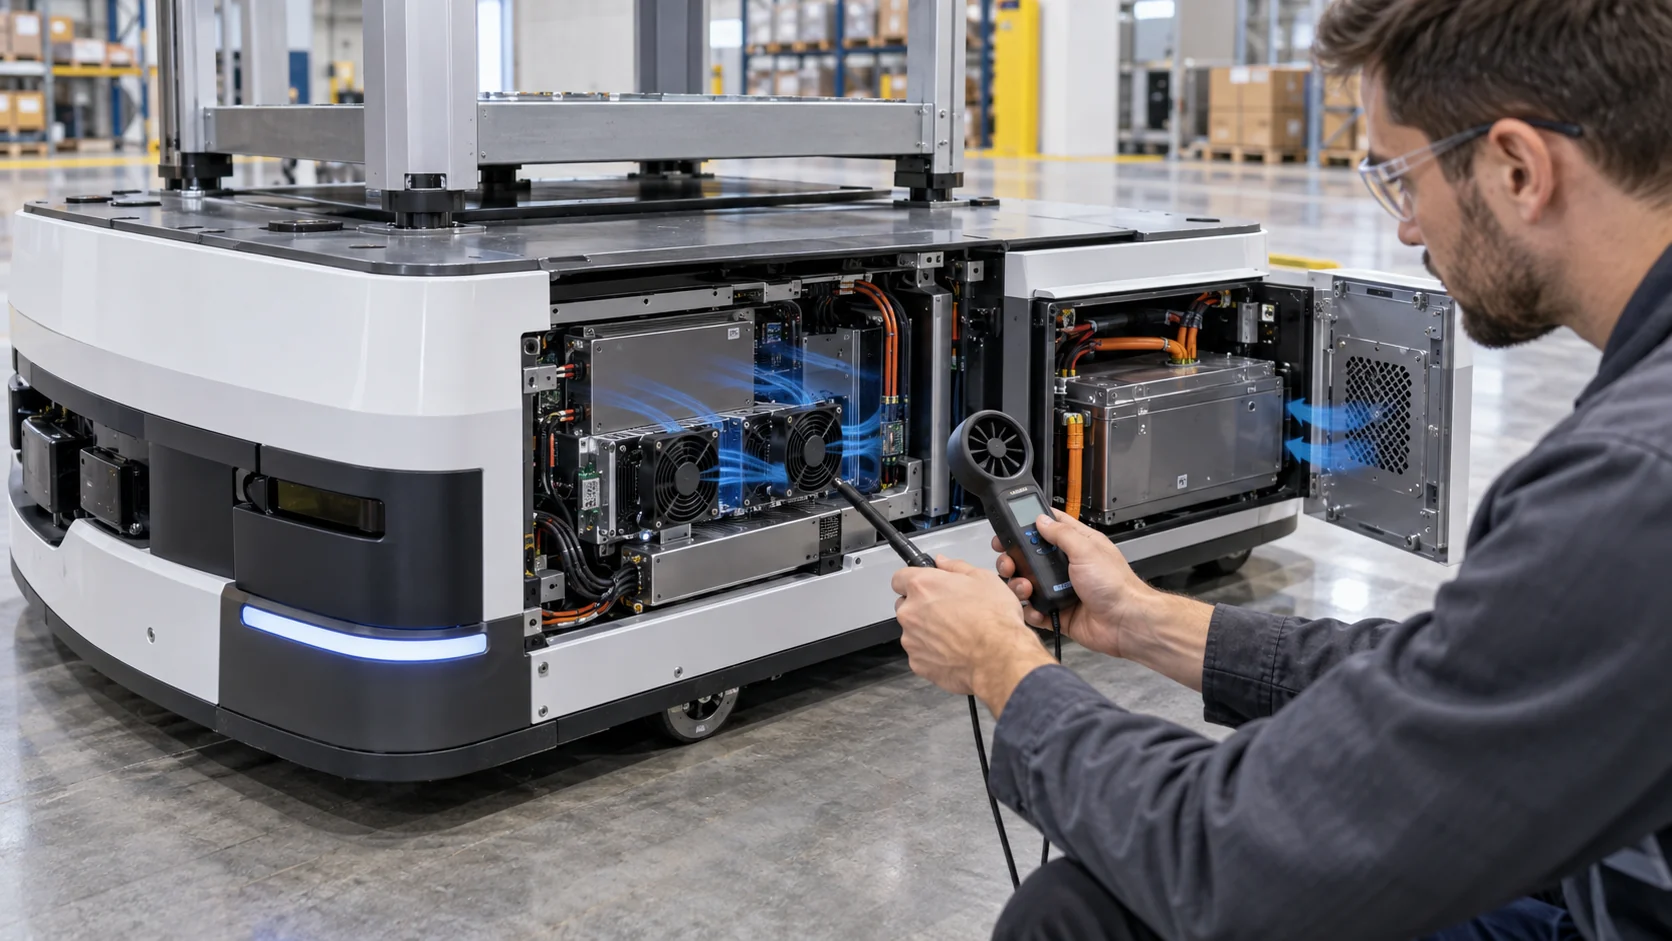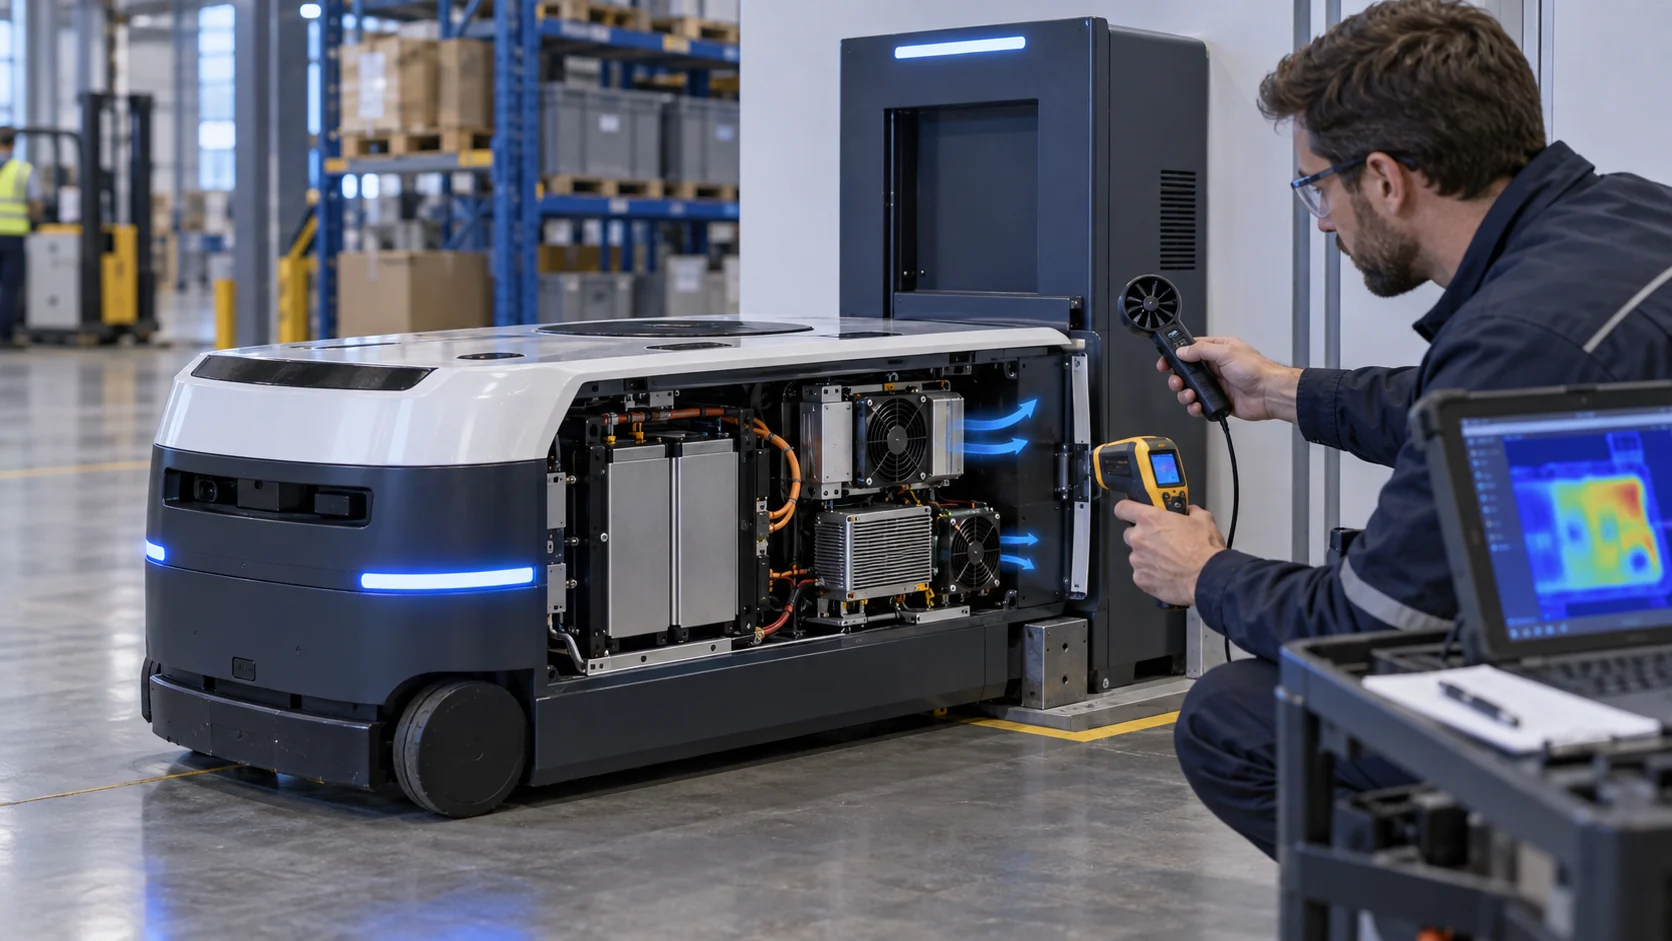
Un AMR puede ser fresco en la ruta y caluroso en el muelle
La carga cambia el problema térmico: el robot puede dejar de moverse, pero la batería, la interfaz del cargador y la electrónica DC-DC pueden seguir añadiendo calor dentro de una carcasa compacta.
Un robot móvil autónomo suele evaluarse primero durante la navegación. Esto es útil, pero puede ocultar la condición que establece el requisito de enfriamiento. Durante una ruta, los variadores inversores y el módulo de cómputo pueden dominar la carga de calor. En la base de carga, las ruedas están silenciosas mientras la batería acepta energía, el cargador o la etapa DC-DC está activo, la computadora inalámbrica permanece en línea y el robot puede estacionarse cerca de una pared. La ruta del aire, la carga de calor y los límites ambientales son todos diferentes.
Esto es importante porque un AMR no es un gabinete de escritorio con una carga constante. Se mueve a través de zonas de temperatura, acumula polvo, cambia el estado de la batería y entra repetidamente a un muelle. También se puede apagar el ventilador durante un período de carga silencioso, aunque los componentes electrónicos del lado de la batería todavía estén disipando energía. Si el ventilador se seleccionó del CFM de aire libre o de una breve demostración en banco, es posible que se pasen por alto la presión instalada y el funcionamiento acoplado.
Este artículo presenta un método estilo caso para seleccionar y validar un ventilador de refrigeración para un compartimento de carga y batería AMR. Cubre mapas de calor, medición de presión, tipo de ventilador, PWM y retroalimentación, contaminación, vibración, aceptación acústica y un flujo de trabajo de muestra a producción. Los ejemplos numéricos son estimaciones de ingeniería para la planificación, no un resultado publicado por el cliente ni un valor de rendimiento garantizado.
Comience con el presupuesto de calor de carga
La primera pregunta no es qué fanático es popular; es la cantidad de vatios que entran en la ruta del aire durante la carga realista más larga y la condición de espera.
Separe el estado de carga en pérdida de conversión de la batería, pérdida del cargador o DC-DC, equilibrio de la electrónica, pérdida de contactor y protección, comunicaciones, computación y potencia del ventilador. Si el cargador es externo y solo los componentes electrónicos de administración de la batería están dentro del robot, no coloque toda la pérdida del cargador externo en el gabinete del robot. Por el contrario, si hay una etapa DC-DC, un relé de carga o un módulo de distribución de energía dentro del compartimiento, incluya su calor incluso cuando el robot esté estacionario.
Utilice la eficiencia medida cuando esté disponible. Si un convertidor entrega 1000 W con una eficiencia del 95%, su pérdida interna aproximada es 1000 x (1/0,95 - 1) = 52,6 W. Si una segunda etapa de 48 a 24 V agrega 24 W, la electrónica del lado de la batería y la computadora agregan 78 W, y los ventiladores y la electrónica de control agregan 8 W, la carga térmica del gabinete ilustrada es de aproximadamente 163 W. Esta es una planificación. estimación; el valor final debe provenir del perfil de carga real y de los datos de los componentes.
Registre la pérdida promedio y máxima. Es posible que un límite de corriente breve o un evento de equilibrio no determinen el requisito de aire constante, pero pueden elevar rápidamente un disipador de calor local. Un AMR acoplado también puede tener un ambiente más cálido que el pasillo de navegación porque las estaciones de carga están instaladas contra las paredes, debajo de los estantes o al lado de equipos eléctricos. Defina el aumento máximo de temperatura ambiente y permitido del aire antes de calcular el flujo de aire.
Registre también el voltaje de suministro en el conector del ventilador durante el contacto de carga, no solo en la fuente de alimentación. La longitud del cable, los dispositivos de protección y un bus DC compartido pueden crear una condición breve de bajo voltaje exactamente cuando el ventilador debe arrancar. Un ventilador que gira de manera confiable sobre un banco puede detenerse o arrancar lentamente cuando el AMR se acopla. Verifique la corriente de arranque, el voltaje mínimo de arranque, el reinicio después de una caída de tensión y el tiempo requerido para que la retroalimentación FG sea válida.
| Estado | Registro | Pregunta de diseño |
|---|---|---|
| Listo en el muelle | temperatura ambiente, vatios en espera, comando del ventilador y temperatura de la batería | ¿El ventilador arranca de forma fiable y sin ruidos molestos? |
| Carga normal | potencia de carga, eficiencia del convertidor, temperatura de entrada y del punto de acceso | ¿Dónde está el punto de funcionamiento continuo? |
| Carga de alta tasa | corriente de la batería, disipador de calor DC-DC y tiempo de recuperación | ¿El pico local consume el margen térmico? |
| Cargar más cálculo | utilización del procesador, carga inalámbrica y temperatura del gabinete | ¿Pueden zonas separadas rechazar calor al mismo tiempo? |
| Entrada cargada | Presión del filtro, retroalimentación del ventilador y flujo de aire útil. | ¿Cuál es el punto de operación del límite de servicio? |
Calcule el flujo de aire y luego verifique la presión instalada
Una ecuación de balance de calor proporciona un valor inicial; la curva del ventilador P-Q y la ruta de aire acoplada real determinan si ese valor es alcanzable.
Para un recinto ventilado, utilice Qv = P / (rho x cp x delta-T). Con 163 W de calor estimado, una densidad del aire de 1,15 kg/m3, una capacidad calorífica de 1 005 J/(kg K) y una elevación de aire permitida de 10 K, el flujo de aire inicial es de aproximadamente 0,0141 m3/s, o 50,8 m3/h. Este es el requisito ideal del lado del aire antes de pérdidas en el filtro, la rejilla, el conducto y la recirculación. No es una selección de fans del catálogo.
Ahora mapee la ruta de presión en ese flujo. Un camino de conexión limpio ilustrativo puede incluir 28 Pa en la rejilla de entrada, 34 Pa en una malla antipolvo, 42 Pa a través del deflector del lado de la batería, 31 Pa a través del disipador de calor y la protección, y 25 Pa en la salida. El total limpio es de aproximadamente 160 Pa. Si la carga de polvo agrega 35 Pa, el total del estado de servicio llega a ser aproximadamente 195 Pa. El ventilador debe verificarse tanto a 50,8 m3/h como a la presión asociada con cada estado.
Aquí es donde se pueden separar un ventilador axial y un soplador. Un ventilador axial compacto puede resultar eficiente cuando la rejilla y el disipador de calor están abiertos y alineados. Un soplador centrífugo puede ser más fácil de empaquetar cuando la salida debe girar a través de un conducto estrecho o cuando el piso de presión es alto. Un ventilador axial más grande y más lento puede reducir el ruido tonal si el robot tiene espacio en el panel. La decisión debe seguir el punto de trabajo instalado del P-Q, no solo la etiqueta del ventilador.
No olvide el flujo de derivación. Un espacio alrededor de la bandeja de la batería, una ranura para cables sin sellar o un espacio libre debajo de la cubierta de servicio pueden permitir que el aire tome una ruta más fácil alrededor del disipador de calor del cargador. Entonces, el ventilador puede mostrar una corriente y una corriente aceptables, mientras que el componente limitador recibe poco flujo útil. Selle temporalmente los huecos sospechosos durante la puesta en servicio, compare la respuesta de la temperatura y luego decida si la solución de producción es una junta, un deflector, un conducto o una posición revisada del ventilador.
Modelo animado: carga de calor, flujo de aire y carga de filtro
El esquema separa el aire de refrigeración azul, el calor del cargador en ámbar y la recirculación roja para que el plan de validación pueda centrarse en el modo de fallo real.
Utilice la figura para crear tres estados de prueba: regreso a ruta normal, carga al nivel de potencia normal y carga de alta velocidad con la computadora aún activa. En cada estado, mida el módulo de batería, el cargador o el disipador de calor DC-DC, calcule la temperatura de entrada y salida. Una temperatura promedio del gabinete no es suficiente porque un deflector estrecho puede dejar el convertidor en una bolsa de recirculación local.
Repita la prueba con el panel de servicio cerrado, el filtro final instalado y el AMR colocado en el muelle. Una pared de muelle puede devolver el escape caliente a la entrada. Un cable de carga también puede bloquear una rejilla o cambiar la pérdida de presión. La animación es una explicación cualitativa, no CFD, una calificación de producto o datos de un robot específico. La prueba física sigue siendo la prueba de aceptación.

La batería, el cargador y las zonas DC-DC no deben compartir un sensor ciego
El componente más caliente se puede separar de la entrada del ventilador mediante un paquete de baterías, un haz de cables o un panel interno.
Para la batería, realice un seguimiento del módulo más caliente y la temperatura extendida durante la carga en lugar de solo la temperatura promedio del paquete. Para el cargador o la etapa DC-DC, coloque un sensor cerca del disipador de calor o use su propia telemetría si está disponible. Para computación y electrónica de red, registre la temperatura del procesador y el comportamiento del reloj mientras el AMR está en línea en la base. El controlador del ventilador debe saber qué zona limita realmente el diseño.
Un solo sensor de entrada puede resultar engañoso. Puede permanecer frío mientras el disipador de calor aguas abajo se eleva, especialmente cuando el aire pasa por un paquete de baterías. Un sensor de salida única también puede ocultar un punto de acceso local si una parte del aire sale por un camino más fácil. Utilice al menos una medición de entrada, una de escape y una de componente local, luego agregue una medición de presión diferencial a través del filtro o rejilla.
La aceptación del ruido es parte de la experiencia de carga. Un robot puede permanecer silencioso durante la navegación pero permanecer junto a las personas mientras carga. Registre la presión sonora en la posición del operador y escuche los picos tonales de paso de la hoja, el ruido de los rodamientos y la variación de velocidad. Puede ser preferible un ventilador más grande que funcione a una velocidad moderada a un ventilador pequeño a un máximo de RPM, pero solo si el gabinete puede proporcionar la apertura y el margen de presión requeridos.
Polvo, límites de propiedad intelectual e intervalo de servicio
Un compartimento de carga protegido es tan bueno como el sello del filtro, la junta del panel y la definición de mantenimiento.
El polvo del almacén, las fibras de cartón, los restos del suelo, la condensación y los productos químicos de limpieza no crean las mismas necesidades para el ventilador. Comience con los límites del recinto y el procedimiento de servicio. Identifique cada entrada, salida, prensaestopas, junta de puerta y ruta de ecualización de presión. Un ventilador con una clasificación IP nominal no puede compensar un marco de filtro que tenga fugas alrededor de su borde o un panel de servicio que no cierre contra la junta.
Una vía de presión positiva filtrada puede reducir el ingreso incontrolado, pero la presión del filtro aumenta con la carga. Una disposición de solo escape puede sacar aire polvoriento a través de todos los espacios. Un circuito sellado o un intercambiador de calor pueden proteger los componentes electrónicos, pero agregan resistencia térmica y eliminan la simplicidad del intercambio de aire directo. La arquitectura correcta depende del entorno del robot y debe validarse con la base final, no copiarse de un prototipo de laboratorio.
Defina el límite de servicio del filtro a partir de evidencia de presión y temperatura. Una alarma del ventilador por sí sola es insuficiente porque el rotor puede permanecer en velocidad mientras cae el flujo de aire útil. Combine la presión diferencial del filtro, la retroalimentación del ventilador FG o RD, la temperatura de entrada y la temperatura límite del componente. La instrucción de servicio debe decir qué medir y qué sucede si se ignora el límite.
PWM, FG y respuesta a fallos durante la carga
La velocidad variable puede ahorrar energía y reducir el ruido del compartimiento de carga, pero la estrategia de control debe manejar el bajo voltaje, el arranque y las fallas.
Utilice la temperatura de la zona límite como variable de retroalimentación y agregue retroalimentación desde la energía de carga donde la telemetría del cargador esté disponible. Un ventilador que espera hasta que el disipador de calor ya esté caliente puede responder demasiado tarde. Agregue histéresis y un tiempo de funcionamiento mínimo para que el ventilador no se mueva alrededor de un umbral estrecho. Verifique el comando con el voltaje de suministro más bajo del lado de la batería, no solo con un suministro estable de laboratorio.
Para una estimación de energía ilustrativa, dos ventiladores de 24 V que consumen 0,18 A cada uno consumen 8,64 W a plena potencia. Si los ventiladores funcionan con una entrada promedio del 35% durante 12 horas de carga y con entrada completa durante 2 horas de carga de alta velocidad, la energía diaria ideal del ventilador es 8,64 x (0,35 x 12 + 2) = 53,4 Wh. Esta no es una afirmación de alcance; simplemente muestra por qué una estrategia validada de velocidad variable puede ser importante para una plataforma móvil.
Ventilador de prueba desconectado, rotor bloqueado, falta FG, RD activo, sensor desenchufado, presión de filtro alta y reinicio del controlador a bajo voltaje. El AMR debería entrar en un estado de protección definido en lugar de aceptar silenciosamente una orden de apariencia normal. La retroalimentación del tacómetro demuestra la rotación, no que el aire llegue al disipador de calor del lado de la batería.
Un escenario de cliente anónimo: punto de acceso después del acoplamiento
Un desarrollador europeo de robots de almacén descubrió que el AMR pasó las pruebas de ruta pero se acercó a su límite térmico después de repetidas cargas de alta velocidad en un muelle cálido.
El prototipo utilizaba un ventilador axial compacto que extraía aire a través de una rejilla lateral y lo expulsaba detrás del panel de servicio de la batería. Durante la navegación, las cargas del inversor y del ordenador fueron aceptables. En el muelle, la potencia de carga aumentó mientras el sistema de visión permanecía en línea. El robot estaba cerca de una pared y el cálido escape regresaba hacia la rejilla. El comando del ventilador se mantuvo constante, pero el disipador de calor DC-DC se convirtió en la ubicación limitante.
MEGA Tech revisó la sección del gabinete, el perfil de carga, el voltaje de suministro, la apertura del filtro, la dirección del ventilador, el cableado de retroalimentación y los registros de temperatura. El equipo comparó la disposición axial original con una muestra de presión equivalente y un soplador compacto con la presión instalada. Un deflector revisado dirigió el aire a través del disipador de calor del convertidor en lugar de permitir que pase a través de la abertura del cable.
Luego, el cliente repitió las pruebas de carga normal, carga de alta velocidad y carga más cálculo con el panel de servicio final instalado. El registro de validación resultante conectó la potencia de carga, el punto de funcionamiento del ventilador, la presión del filtro y la temperatura del punto de acceso. El cambio no estuvo justificado por un número mayor de aire libre; se justificó por una mejora mesurada en el punto de trabajo cargado y atracado.
Este es un escenario de ingeniería anónimo, no un reclamo público de desempeño del cliente. Su lección transferible es tratar la base de carga como un estado de funcionamiento térmico, no como una versión estacionada de la prueba de ruta.
| Prueba | Medidas | Decisión de liberación |
|---|---|---|
| carga normal | potencia de carga, entrada, módulo de batería y temperatura del convertidor | confirmar margen continuo |
| Cargo de alta tasa | corriente, pendiente del disipador, comando y recuperación del ventilador | comprobar el pico local y el margen transitorio |
| Posición atracada | Distancia a la pared, temperatura de escape y recirculación. | confirmar la ruta de instalación real |
| Filtro cargado | presión diferencial, flujo de aire y retroalimentación del ventilador | definir el umbral de mantenimiento |
| Inyección de fallas | parada del ventilador, pérdida de FG, pérdida del sensor y reinicio | confirmar la protección controlada |
De muestra prototipo a fanático de la producción
La mejor opción de ventilador es aquella que sobrevive al recorrido final del aire, a la interfaz eléctrica, al entorno y al ciclo de servicio.
MEGA Tech puede revisar ventiladores axiales DC personalizados, sopladores compactos y opciones centrífugas curvadas hacia atrás para compartimentos de baterías AMR, bases de carga, convertidores DC-DC, computadoras de visión y robots de servicio móviles. La revisión puede incluir el comportamiento de P-Q, presión de filtro limpio y cargado, dirección del ventilador, PWM o control de voltaje, retroalimentación de FG/RD, posición del conector, arranque, vibración, selección de rodamientos, IP y exposición a la corrosión, ruido e iteración de muestras.
Para una primera revisión, envíe la sección del gabinete, datos de pérdida de la batería y del convertidor, perfil de carga, ambiente máximo, restricciones de entrada y salida, presión del filtro en el límite de servicio, tolerancia de voltaje, interfaz de control, requisito de retroalimentación, envolvente del ventilador, objetivo de ruido, cantidad y ambiente. Un breve registro térmico del robot y la base reales es más útil que una solicitud de CFM máximo únicamente.
También brindamos soporte para ventiladores de reemplazo a costos competitivos para Sanyo Denki, SUNON, Delta, NMB y ebm-papst cuando el reemplazo se verifica con la misma presión, voltaje, montaje, retroalimentación y condiciones ambientales instaladas. El mismo tamaño de marco no significa automáticamente una refrigeración equivalente. La muestra debe comprobarse en el robot del cliente antes de tomar una decisión de producción.
Preguntas frecuentes de los ingenieros: carga AMR y refrigeración de baterías
Respuestas breves para una revisión del diseño antes de que se congelen el ventilador y la caja de carga.
P: ¿Puedo dimensionar el ventilador según la capacidad de la batería? R: No. La capacidad es energía almacenada, no calor del recinto. Utilice la conversión medida o estimada, el cargador, DC-DC, calcule y controle las pérdidas durante el estado de carga.
P: ¿Es suficiente un resultado de flujo de aire con filtro limpio? R: No. Pruebe la presión del filtro cargado y la posición acoplada. El punto de funcionamiento del ventilador se mueve cuando cambian la resistencia del filtro y de salida.
P: ¿Por qué la temperatura de la batería parece normal mientras el convertidor está caliente? R: Las zonas pueden estar separadas por un deflector o una ruta de derivación. Mida el disipador de calor local y verifique el flujo de aire útil en esa zona.
P: ¿Debo utilizar un ventilador axial o un soplador? R: Utilice un ventilador axial cuando el camino sea corto y abierto; Considere un soplador cuando la salida debe girar, el camino es estrecho o el requisito de presión es alto. Compare ambos en el punto P-Q instalado.
P: ¿Qué debe recibir un proveedor de ventiladores personalizados? R: Proporcione pérdida de calor, servicio de carga, flujo de aire y presión estática en ese flujo de aire, presión de filtro, voltaje, control, retroalimentación, envolvente, ruido, vibración, cantidad y ambiente.
Preguntas para la revisión del diseño
Utilice esta lista de verificación antes de liberar una base de carga AMR o un ventilador del compartimiento de la batería.
- ¿Qué estado de carga produce la carga de calor repetible más alta dentro del robot?
- ¿Están separadas las pérdidas del cargador, DC-DC, de equilibrio y de cálculo de las pérdidas del muelle externo?
- ¿Cuáles son las caídas de presión de limpieza y límite de servicio con el flujo de aire requerido?
- ¿El ventilador alcanza el punto de trabajo en el voltaje ambiental más alto y el voltaje más bajo permitido?
- ¿La pared del muelle, el cable de carga o el panel de servicio podrían recircular el escape caliente?
- ¿Están los sensores de batería, convertidor y computación ubicados cerca de sus zonas límite reales?
- ¿Se han probado los comportamientos de PWM, FG/RD, arranque, rotor bloqueado y falla del sensor?
- ¿Qué información exacta de P-Q y del gabinete se enviará para la muestra personalizada?