Por qué el control de velocidad pertenece al diseño, no a después de él
Un ventilador dimensionado para la carga térmica del peor caso pasa la mayor parte de su vida enfriando mucho menos que eso. El control de velocidad convierte ese desajuste de desperdicio en margen de diseño.
La carga térmica no es constante. Una fuente de alimentación a media carga disipa mucho menos que a plena carga; un gabinete exterior a medianoche está más frío que al mediodía. Sin embargo, un ventilador de velocidad fija corre a máxima velocidad todo el día, pagando el peor caso cada hora — en ruido acústico, en consumo de potencia y en desgaste del rodamiento acumulado durante millones de revoluciones que nadie necesitaba.
Debido a las leyes de afinidad del ventilador presentadas en el artículo 04, reducir la velocidad de un ventilador puede dar un retorno desproporcionado: para puntos correspondientes sobre la misma geometría de ventilador, el caudal de aire escala con la velocidad, la presión desarrollada con el cuadrado de la velocidad y la potencia aproximadamente con el cubo. Reducir la velocidad a la mitad puede disminuir la potencia aerodinámica a cerca de un octavo, pero la entrada eléctrica real y el punto de funcionamiento instalado aún deben medirse.
El control de velocidad también sirve a la fiabilidad en la otra dirección. Cuando la carga sube abruptamente o un filtro se carga de polvo, el lazo de control puede elevar la velocidad para defender el punto de funcionamiento en lugar de dejar que las temperaturas de unión se eleven a la deriva. Un diseño de velocidad fija tiene exactamente un estado; un diseño controlado puede mantener un objetivo a través de las condiciones.
El trabajo de ingeniería, entonces, no es decidir si usar PWM — es entender qué comanda realmente la señal PWM, qué exige la interfaz eléctricamente y dónde se rompe el modelo mental simple.
Cómo comanda realmente un ventilador el PWM
El PWM no reduce la tensión. Conmuta una excitación constante de manera suficientemente rápida como para que el ventilador se comporte como si recibiera un valor medio.
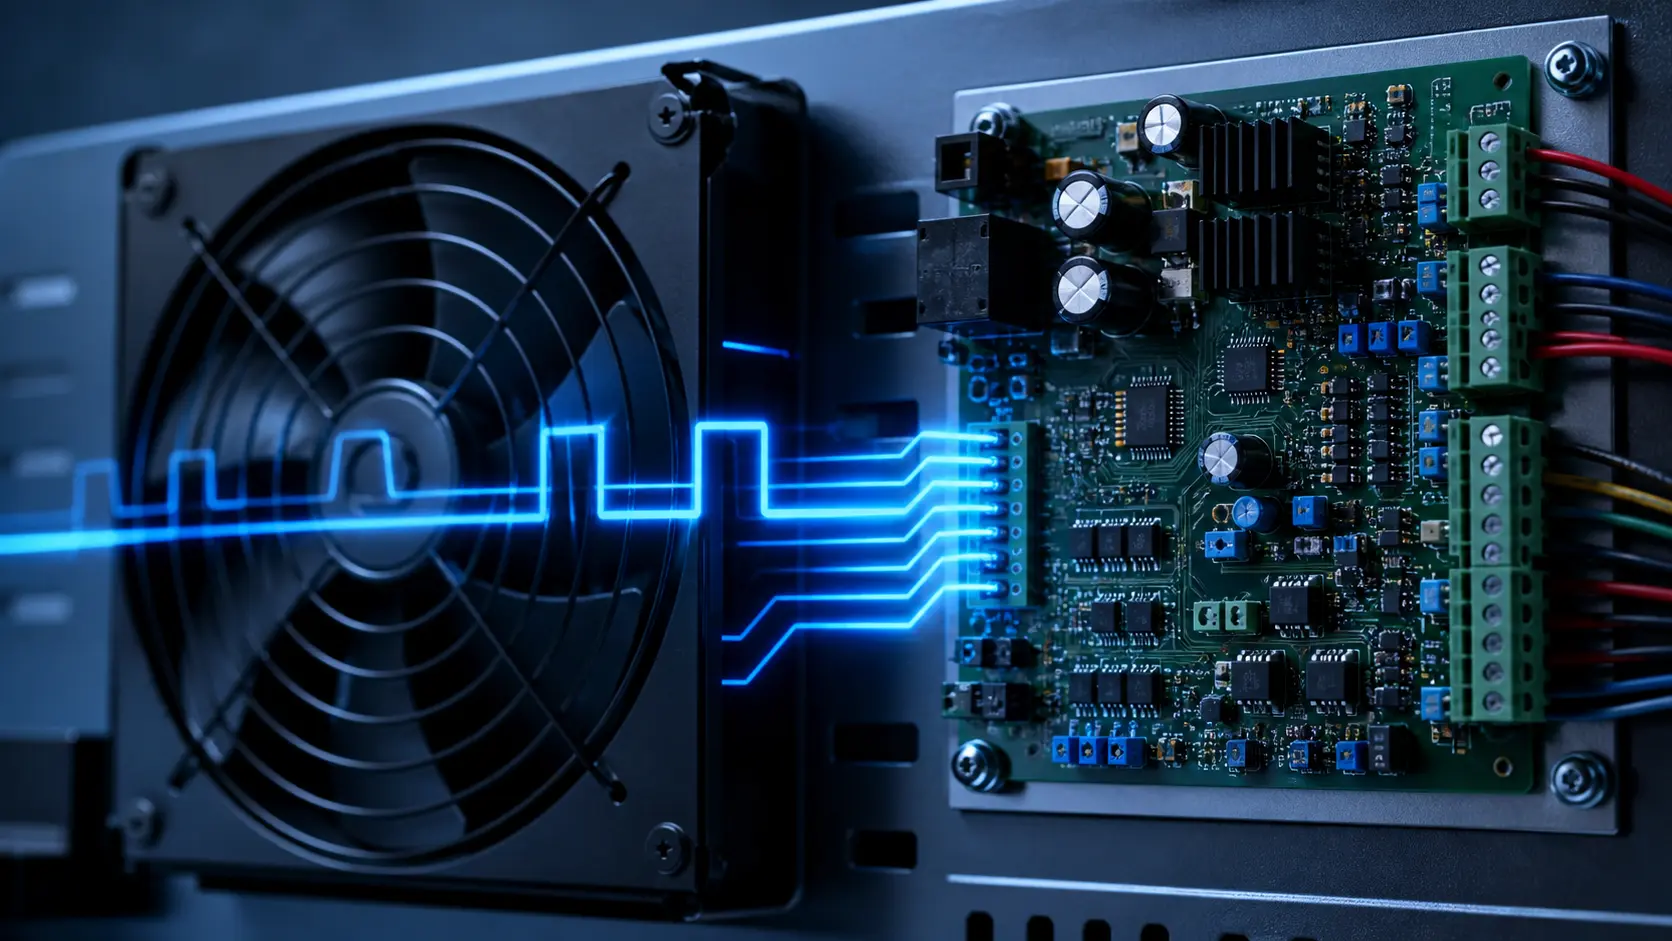
Una señal modulada por ancho de pulso es una onda cuadrada a una frecuencia fija cuyo ciclo de trabajo — la fracción de cada período en nivel ALTO — transporta el comando. Un ciclo de trabajo del 50 % significa que el transistor está encendido la mitad de cada ciclo; el controlador interno del ventilador integra esto en una excitación media efectiva. Nada de la tensión de alimentación cambia; solo cambia la fracción de tiempo encendido.
Para ventiladores de 4 cables, la conmutación ocurre dentro del ventilador, en su propio controlador de motor. El anfitrión suministra solo una señal pequeña de nivel lógico en el pin PWM — el ventilador hace la conmutación pesada. Este es el punto central del estándar de 4 cables: el ruido eléctrico de trocear la corriente del motor permanece dentro del ventilador, fuera de la placa anfitriona, en lugar de modular un riel de alimentación compartido como hacen los diseños de 3 cables (controlados por tensión).
Para la interfaz Intel de escritorio de 4 cables, 25 kHz es la frecuencia PWM nominal, con un rango de funcionamiento aproximado de 21–28 kHz en los requisitos de referencia de Intel. Ese rango mantiene la señal de control por encima de la banda audible para la interfaz prevista, pero un ventilador o controlador personalizado puede especificar un rango diferente. Confirme la frecuencia, la polaridad, los límites lógicos y la topología de excitación contra la hoja de datos del ventilador seleccionado.
Una precaución sobre la especificación: define una interfaz, no una respuesta universal. El ciclo de trabajo es un comando, y las RPM, la velocidad mínima, el comportamiento de arranque y la respuesta acústica para un comando dado las define el diseño de ventilador de cada fabricante.

- PWM = onda cuadrada a frecuencia fija; el ciclo de trabajo transporta el comando
- Los ventiladores de 4 cables conmutan internamente — el anfitrión proporciona solo una señal de nivel lógico
- 25 kHz nominal en la interfaz de referencia de Intel; verifique el rango permitido para el ventilador seleccionado
- La especificación define la interfaz, no la respuesta de ciclo de trabajo a RPM — lea la curva del proveedor
La interfaz de 4 cables, pin por pin
Cuatro pines, cuatro trabajos. Dos son triviales, uno suele ignorarse y uno destruye GPIO cuando se cablea con descuido.
La disposición común de 4 cables lleva: pin 1, tierra; pin 2, alimentación del ventilador; pin 3, TACH (también llamado FG, generador de frecuencia); pin 4, entrada PWM. El pin 2 alimenta al ventilador desde el riel de alimentación directamente — no es un pin lógico y nunca debe alimentarse desde una salida del controlador. El pin 4 es el comando de velocidad, pero la frecuencia, la polaridad, los límites de tensión y si el anfitrión debe usar un controlador de colector abierto/drenaje abierto deben confirmarse a partir de la especificación del ventilador.
El pin 3 es donde ocurren muchos errores de integración. TACH es comúnmente una salida de colector abierto o drenaje abierto: el ventilador lleva la línea a nivel bajo y el anfitrión proporciona el pull-up. Ese pull-up debe ir a una tensión lógica del anfitrión compatible, no automáticamente a la alimentación del ventilador. Confirme la clasificación de salida del ventilador, el rango de pull-up y la protección de entrada del controlador antes de conectar el GPIO.
El número de pulsos de TACH depende del modelo. Dos pulsos por revolución es lo común, pero el controlador debe usar el valor especificado de pulsos por revolución: RPM = frecuencia TACH × 60 / PPR. Por ejemplo, un ventilador especificado en cuatro pulsos por revolución que produce una señal TACH de 200 Hz gira a 3,000 RPM (200 × 60 ÷ 4). Registre el PPR especificado junto con la medición; de lo contrario, una forma de onda perfectamente limpia puede convertirse igualmente en un valor de RPM incorrecto.
Cuando el controlador informa cero RPM, verifique la forma de onda en el pin del controlador antes de cambiar el ventilador. El ventilador puede estar por debajo de su velocidad estable, el pull-up puede faltar, la ventana de captura de entrada puede ser demasiado corta o la línea puede estar abierta. Una captura breve con osciloscopio o analizador lógico al ciclo de trabajo mínimo, al ciclo nominal y en el arranque hace distinguibles esos casos y crea un rastro de evidencia para una revisión de ventilador de reemplazo.
Una variante relacionada pero distinta es la salida RD (detección de rotación), común en algunos ventiladores industriales. RD mantiene un estado mientras el ventilador gira y cambia de estado cuando se detiene — una alarma de rotor bloqueado, no una señal de velocidad. Responde a «¿está girando?», no a «¿qué tan rápido?». Sustitúyalo donde se espera retroalimentación de tacómetro y el lazo de control no tiene contra qué integrar.

- Pin 1 GND · Pin 2 alimentación +12 V · Pin 3 TACH/FG · Pin 4 entrada PWM
- TACH es comúnmente de colector abierto/drenaje abierto — conecte el pull-up a una tensión lógica del ANFITRIÓN compatible
- RPM = Hz de TACH × 60 / PPR; use el valor de pulsos por revolución de la especificación del ventilador
- RD es una alarma de detección de rotación (detenido/girando), no una señal de velocidad — no confunda las dos
Matriz de aceptación de la interfaz de control
Trate la conexión PWM como un contrato de interfaz eléctrica, no como cuatro cables intercambiables entre proveedores.
Antes de conectar un ventilador de reemplazo, registre el tipo de salida del anfitrión, la frecuencia PWM, los niveles lógicos alto y bajo, la polaridad, la disposición de pull-up o drenaje abierto, el rango de alimentación del ventilador, los pulsos TACH por revolución y el significado de una señal ausente o inválida. La hoja de datos exacta del ventilador y la especificación del controlador deben coincidir en cada punto.
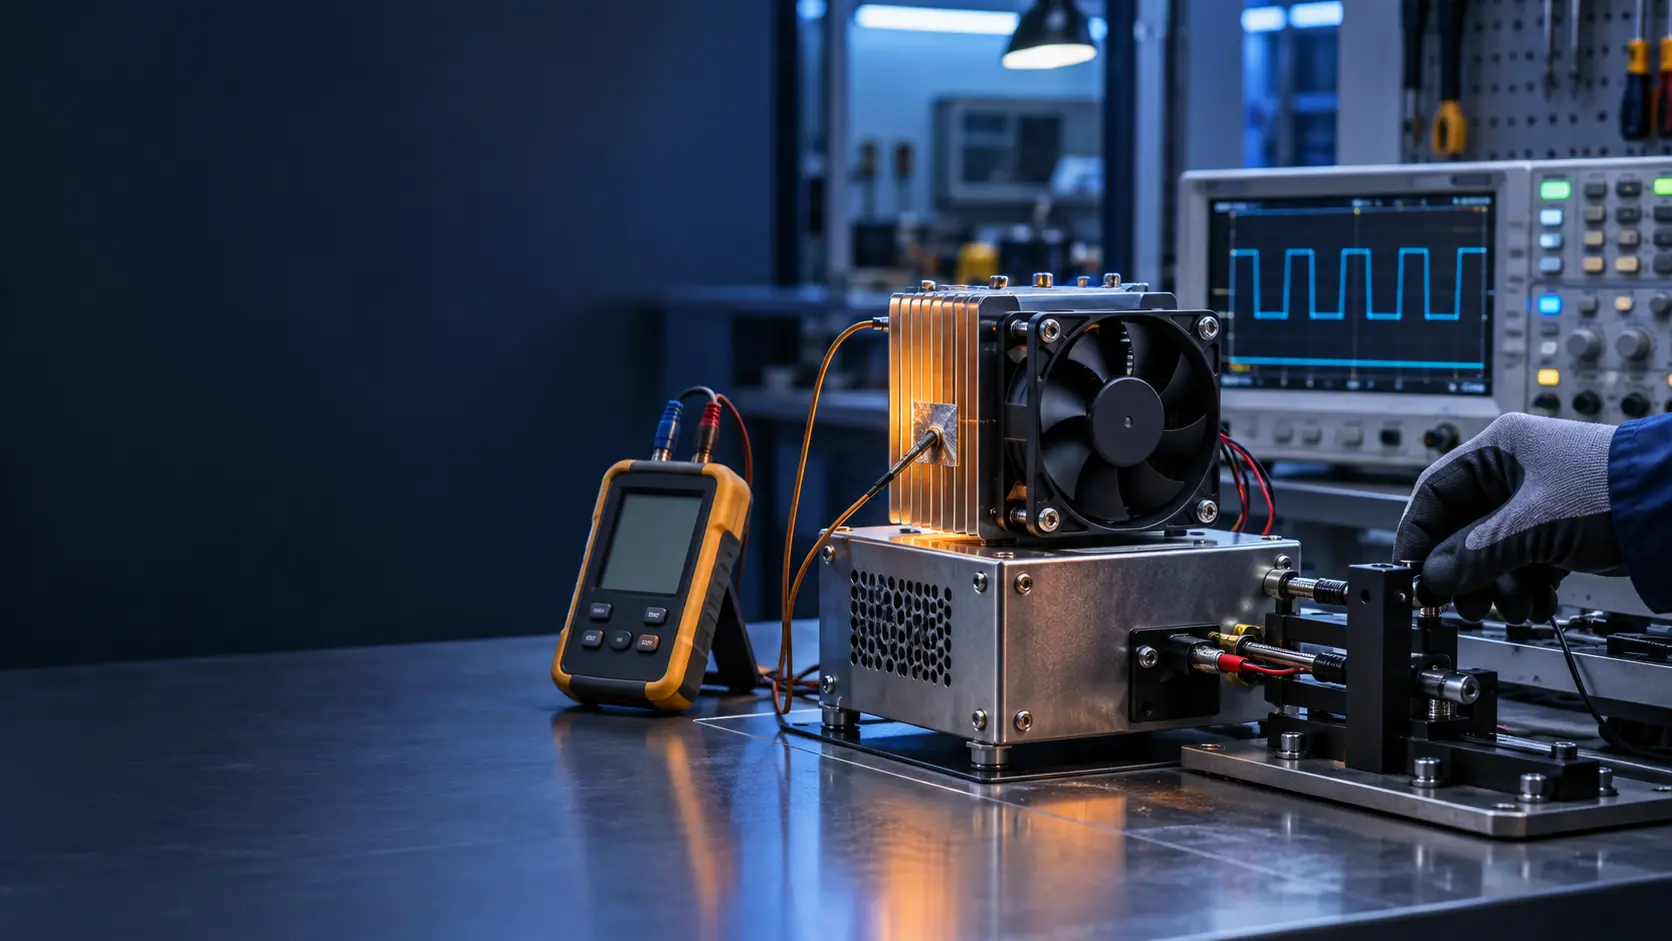
Una comprobación práctica de banco usa un osciloscopio o analizador lógico para PWM y TACH, una sonda de corriente o shunt para la corriente de arranque, y un tacómetro o medición de frecuencia para las RPM. Pruebe el encendido, el reinicio del controlador, el PWM desconectado, el TACH desconectado, el ventilador bloqueado y el ventilador reconectado mientras registra la respuesta de falla del producto.
La interfaz no está completa hasta que el controlador sabe qué hacer cuando el ventilador se detiene deliberadamente, cuando el ventilador aún no ha arrancado y cuando una línea de tacómetro está abierta. Una lectura de cero RPM puede significar detenido por comando, ventilador fallado, pull-up faltante, falla de cableado o una señal de tacómetro por debajo de la ventana de medición.
- Frecuencia PWM, polaridad, niveles lógicos y topología del controlador.
- Rango de alimentación del ventilador, corriente de arranque y duración del arranque.
- Tipo de salida TACH/FG, tensión de pull-up y pulsos por revolución.
- Estado RD/alarma y la respuesta del controlador a la retroalimentación faltante.
- Comportamiento de encendido, reinicio, desconexión, bloqueo y recuperación.
La zona muerta del ciclo de trabajo
La línea más valiosa de la hoja de datos de un ventilador PWM no es la velocidad máxima. Es el ciclo de trabajo por debajo del cual la respuesta deja de ser predecible.
No existe un piso universal de ciclo de trabajo PWM. Algunos ventiladores mantienen una velocidad mínima, algunos se detienen por debajo de un comando definido y algunos requieren una secuencia de reinicio después de detenerse. Otros pueden funcionar en un rango amplio pero con una respuesta no lineal de ciclo de trabajo a RPM. El rango utilizable es una propiedad del ventilador específico, de la interfaz del controlador y de la condición de alimentación.
La especificación normalmente le dice qué comportamiento esperar — pero solo si lee la sección PWM de la hoja de datos en lugar de la tabla de titular. Dos ventiladores con curvas superiores idénticas pueden tener formas de respuesta completamente diferentes cerca del ciclo de trabajo mínimo, y los productos que asumen un piso universal pueden salir de fábrica con un comportamiento térmico errático. Una tabla de consulta también puede vibrar si sus umbrales y tiempos de retención están mal elegidos, por lo que debe verificar la secuencia de control completa en lugar de asumir que es automáticamente estable.
El arranque es un evento separado del funcionamiento. El par de despegue en reposo es mayor que el par de funcionamiento, por lo que el ciclo de trabajo que sostiene la rotación suele estar muy por debajo del ciclo que la inicia. Un ventilador que navega cómodamente al 40 % puede necesitar 60 % o más para arrancar desde el reposo. Las implementaciones robustas comandan una ráfaga de arranque, usan la señal TACH para confirmar el giro antes de reducir, o simplemente fijan el piso de control lo suficientemente alto como para que el problema nunca surja.
Un tercer síntoma merece su propia mención: la oscilación de RPM. Si un controlador de lazo cerrado corrige de forma agresiva, la velocidad del ventilador oscila alrededor del punto consigna — audible como una subida y bajada periódica lenta. Las soluciones son del lado del control (ver la siguiente sección), pero la causa raíz es el mismo ajuste agresivo encontrándose con una planta con retardo.

- Banda de control utilizable: determínela a partir de los datos de ciclo de trabajo a RPM del ventilador seleccionado
- Por debajo de la banda validada: velocidad mínima, parada total o funcionamiento inestable — varía según el modelo
- El ciclo de arranque típicamente excede al ciclo de funcionamiento — verifique el despegue en el ventilador real
- Oscilación de RPM: velocidad oscilando alrededor de la consigna — un problema de ajuste del controlador, no un defecto del ventilador
Elija deliberadamente la variable de control
Un comando de ciclo de trabajo PWM, una RPM objetivo y un punto consigna de temperatura son tres decisiones de control diferentes.
En el control de lazo abierto, el controlador mapea la temperatura o la carga a un ciclo de trabajo PWM y acepta que las RPM resultantes variarán con la tensión de alimentación, la tolerancia del ventilador, la resistencia del trayecto de aire y la temperatura. Esto puede ser simple y estable, pero el producto debe validarse a través de esas condiciones. Un valor de ciclo de trabajo no es un caudal de aire ni un valor de RPM garantizado.
En un lazo de RPM, el controlador lee TACH y ajusta el ciclo de trabajo para mantener una velocidad objetivo. Eso puede compensar algunos cambios de ventilador a ventilador y de restricción, pero no garantiza un resultado térmico: las mismas RPM pueden producir un caudal de aire diferente cuando un filtro se carga o la geometría de entrada cambia. En un lazo de temperatura, el controlador protege la temperatura medida del componente o del aire, pero la ubicación del sensor, el retardo térmico y el ajuste del control pasan a ser parte del resultado.
La documentación de control de ventiladores de NVIDIA ilustra esta distinción separando los perfiles PWM de lazo abierto del control de RPM de lazo cerrado, mientras que la referencia PID de Microchip usa retroalimentación de tacómetro para regular un ventilador de 4 cables. Para un diseño de producto, elija la variable que coincide con el requisito y luego defina límites para las otras variables: temperatura máxima, caudal de aire mínimo, ruido máximo, rango de velocidad y respuesta segura a la retroalimentación faltante.
- PWM de lazo abierto: comando simple, pero las RPM y el caudal de aire deben mapearse a través de las condiciones.
- RPM de lazo cerrado: estabiliza la velocidad, pero no elimina la validación térmica ni de la curva del sistema.
- Lazo de temperatura: protege la ubicación medida, pero depende de la ubicación del sensor y del retardo térmico.
- Defina juntos la temperatura máxima, el caudal de aire mínimo, la velocidad, el ruido y los límites de falla.
- Pruebe la variación de alimentación, la carga del filtro, la tolerancia del ventilador y las fallas del sensor antes de la liberación.
Control de lazo cerrado: del comando a la consecuencia
Un comando PWM de lazo abierto espera. Un controlador de lazo cerrado, leyendo TACH y un sensor de temperatura, sabe — y saber es lo que separa un diseño térmico de una suposición térmica.
El lazo de control mínimo es: leer la temperatura (o el TACH), comparar contra el objetivo, ajustar el ciclo de trabajo. La mayoría de las implementaciones aterrizan en una estructura PID, y la mayoría de los problemas de PID en refrigeración provienen de ajustarlo como un controlador de motor en lugar de un sistema térmico. Las plantas térmicas son lentas y con retardo; las ganancias agresivas producen sobreoscilación y la oscilación de RPM descrita antes. El término proporcional empuja suavemente, el término integral elimina el error de estado estacionario — y ese término integral, luchando contra el ruido del sensor o una planta con retardo, es la fuente habitual de oscilación.
Dos alternativas estructurales evitan la trampa. La primera es una curva de control escalonada (lineal o multipunto): una tabla de consulta fija de temperatura a ciclo de trabajo, verificada en el banco, sin integrador que pueda saturarse. No puede oscilar; solo puede estar ligeramente equivocada — y es lo que muchos productos maduros despachan. La segunda es la histéresis: amplíe la banda muerta alrededor de la consigna para que el controlador no persiga cada décima de grado, y cuantifique los cambios de velocidad en unos pocos por ciento con un tiempo de retención mínimo entre ajustes.
Los lazos más avanzados añaden feed-forward: use indicadores de carga conocidos — consumo de potencia, actividad de reloj, entrada de calor medida — para preposicionar la estimación de ciclo de trabajo, dejando que la retroalimentación recorte en lugar de conducir. Esta es la estructura estándar en el control de ventiladores de servidores, donde un lazo lento solo integral emparejado con un feed-forward rápido basado en potencia mantiene cientos de ventiladores silenciosos y estables.
Sea cual sea el lazo, el comportamiento a prueba de fallas no es opcional. Si la señal TACH desaparece, el sensor de temperatura lee un valor implausible o el propio controlador se cuelga, el producto debe entrar en su estado de refrigeración seguro definido — comúnmente un comando de velocidad alta o máxima, sujeto a los límites del ventilador y del sistema. La refrigeración es el único subsistema donde la falla debe fallar en frío, no en silencio y caliente. La lógica a prueba de fallas impulsada por watchdog pertenece a la primera pasada del diseño, no a la última.
- El PID funciona, pero las plantas térmicas tienen retardo — las ganancias suaves superan a las bruscas
- Tablas escalonadas de temperatura a ciclo: no pueden oscilar y son fáciles de verificar en banco
- La histéresis y los tiempos de retención mínimos detienen al controlador persiguiendo el ruido del sensor
- El feed-forward desde la telemetría de potencia preposiciona el ciclo; la retroalimentación recorta
- Estado de refrigeración seguro definido ante TACH faltante, sensor dañado o cuelgue del controlador
Qué gana con el PWM: las leyes del ventilador en acción
La recompensa de todo lo anterior se cuantifica con tres leyes de escala. El modelo interactivo de abajo las aplica a un ventilador esquemático para que los números puedan sentirse, no solo citarse.
Arrastre el control deslizante de ciclo de trabajo y observe cómo responde el ventilador esquemático. En la banda lineal, la velocidad sigue al ciclo de trabajo; el caudal de aire sigue a la velocidad; la capacidad de presión sigue el cuadrado; y la potencia sigue el cubo para puntos correspondientes sobre la misma familia de ventiladores. El ejemplo conocido de mitad de velocidad con aproximadamente un octavo de potencia es una estimación por leyes de afinidad, no una promesa para un ventilador instalado: la curva del sistema, la electrónica del motor, las pérdidas del controlador y el punto de funcionamiento siguen determinando la potencia de entrada real. El resultado acústico también debe medirse en lugar de inferirse solo de la velocidad.
Compare una interfaz PWM de 4 cables con el control por tensión en un ventilador de 3 cables. El control por tensión cambia la alimentación del ventilador y su rango utilizable depende de la electrónica del motor, de la tensión mínima de funcionamiento y de la carga. Una interfaz de 4 cables mantiene presente la alimentación del ventilador mientras una entrada de control separada comanda la velocidad, pero la velocidad mínima alcanzable y la regulación siguen dependiendo del ventilador seleccionado. Valide ambas interfaces contra el rango de tensión real y la curva de ciclo de trabajo a RPM.
El modelo hace visible un punto más: por debajo del piso de control, reducir el ciclo de trabajo no compra nada. Un comando del 10 % cuesta la misma operación a velocidad mínima que el 20 % en un ventilador Tipo A — o un ventilador detenido en un Tipo B. El rango de control que verifica en el banco es el rango que puede usar realmente en el producto.
Una advertencia honesta, como siempre en esta serie: el modelo aplica las leyes de afinidad a un ventilador ilustrativo de 10,000 RPM con una zona muerta esquemática. Demuestra la mecánica de la respuesta al ciclo de trabajo; no es representativo de los datos medidos de ningún producto específico, y las curvas de control reales siempre provienen del fabricante.
Personalice la interfaz de control y valide el ventilador en el producto
El PWM solo es útil cuando la respuesta del ventilador, la retroalimentación y el comportamiento a prueba de fallas coinciden con el controlador y el trayecto térmico del cliente.
MEGA Tech puede ayudar a los equipos de producto a definir el requisito de control junto con el requisito del ventilador. Revisamos la tensión, el rango de velocidad, la carga térmica, el caudal de aire y la presión, el objetivo de ruido, la frecuencia PWM y el rango de ciclo de trabajo, la retroalimentación FG o RD, el conector, la longitud de cable, el comportamiento de arranque, la velocidad mínima y la respuesta de fallas. Esto le da al controlador un comportamiento de ventilador conocido en lugar de asumir que todo ventilador de 4 cables responde igual.
La configuración del ventilador puede personalizarse en torno al tamaño y espesor del marco, el caudal de aire y la presión estática, la velocidad del motor, la respuesta PWM, la señal FG o RD, el conector y el cableado, la elección de rodamiento, la dirección de rotación, el montaje y la protección ambiental. Para un producto nuevo o una pequeña primera fabricación, podemos desarrollar una muestra y mapear el ciclo de trabajo a RPM, el umbral de arranque, el rendimiento de presión y el comportamiento de retroalimentación en la carcasa representativa.
La validación debe cubrir el arranque en frío, el ciclo de trabajo mínimo, la carga térmica normal y máxima, la retroalimentación faltante, el reinicio del controlador, los filtros cargados, el ruido y la operación continua. Refinamos la configuración de control y del ventilador con el cliente, documentamos la ventana de funcionamiento verificada y luego transferimos la combinación aprobada a una producción en volumen estable.
- Defina pronto el PWM, la retroalimentación, el arranque, la velocidad mínima y el comportamiento a prueba de fallas.
- Personalice los detalles eléctricos, mecánicos, de control y de cableado del ventilador.
- Mapee la respuesta de control y valide las fallas en el producto representativo.
- Lleve la combinación verificada de ventilador y control a una producción repetible.
Preguntas frecuentes de ingeniería: PWM, TACH y fallas de ventilador
Estas preguntas abordan las fallas de control que a menudo solo se descubren después de instalar un ventilador de reemplazo.
Q: ¿Se requieren 25 kHz para todo ventilador de 4 cables? A: No. Es común en la interfaz de referencia de Intel, pero el ventilador y el controlador seleccionados deben coincidir en frecuencia, polaridad y niveles lógicos.
Q: ¿Por qué el ventilador corre a máxima velocidad cuando el PWM está desconectado? A: Ese puede ser el estado a prueba de fallas definido del ventilador, pero depende del modelo. Confirme la polarización de entrada y el comportamiento de pérdida de señal en lugar de asumirlo.
Q: ¿Por qué TACH muestra cero RPM a ciclo de trabajo bajo? A: El ventilador puede estar por debajo de su rango de funcionamiento estable, la frecuencia de pulso puede estar por debajo de la ventana del controlador, o el pull-up/cableado puede estar mal. Confirme la forma de onda en el pin del anfitrión.
Q: ¿Puede RD reemplazar a TACH? A: No. RD generalmente informa el estado de girando o detenido; TACH/FG proporciona una frecuencia de pulso que puede convertirse en RPM.
Q: ¿Debe el controlador reducir el ciclo de trabajo inmediatamente después del arranque? A: Solo después de que el ventilador haya alcanzado una velocidad verificada. Use una ráfaga de arranque o una transición confirmada por TACH cuando el ventilador seleccionado lo requiera.
Q: ¿Es suficiente el control de RPM de lazo cerrado para proteger el producto? A: No. La retroalimentación de RPM puede confirmar la rotación, pero el caudal de aire sigue dependiendo del trayecto de presión instalado. Combine el monitoreo de RPM con evidencia de temperatura o caudal de aire cuando el margen térmico sea ajustado.
Q: ¿Qué debe pasar si fallan el controlador o el sensor de temperatura? A: Defina un estado de refrigeración seguro, comúnmente un comando de velocidad alta dentro de los límites del ventilador y del sistema, y verifíquelo con una falla inyectada.
- La compatibilidad de la interfaz debe probarse, no inferirse del número de conectores.
- El ciclo de arranque y el de funcionamiento son parámetros diferentes.
- TACH es retroalimentación de velocidad; RD es una alarma de rotación.
- La retroalimentación faltante y las fallas de sensor necesitan una respuesta segura explícita.
Una lista de verificación práctica de control
El control de velocidad por PWM falla de maneras conocidas y repetibles. Esta lista de verificación cubre las que realmente muerden.
Primero lo eléctrico. Confirme que el pin PWM acepta su nivel lógico, use el rango de frecuencia documentado por el proveedor (25 kHz es común en la interfaz de referencia de Intel) y conecte el pull-up de TACH al riel lógico del anfitrión — con un valor de resistencia según la recomendación del proveedor, típicamente unos pocos kiloohmios. Enrute la línea PWM lejos de los trayectos de corriente del motor; la mayoría de las «misteriosas interferencias de TACH» son acoplamiento, no lógica.
Luego el comportamiento. Verifique el arranque desde el reposo a su ciclo de trabajo mínimo comandado, en un ventilador en frío, a su ambiente esperado más bajo. Mapee la respuesta real de ciclo de trabajo a RPM en una muestra de ventiladores, no en uno solo — el borde de la zona muerta varía de unidad en unidad. Fije el piso de control por encima del peor punto no confiable medido, y decida explícitamente qué significa 0 % para su producto: ventilador detenido con una estrategia de reinicio, o retención a velocidad mínima.
Luego el control. Elija la estructura de lazo que coincida con la madurez de su software: una tabla escalonada verificada si necesita estabilidad garantizada, PID con histéresis y limitación de slew si necesita seguimiento. Añada feed-forward si tiene una señal de carga. Y diseñe el a prueba de fallas antes que las funciones: TACH faltante, temperatura implausible, cuelgue del controlador — todo debe terminar a máxima velocidad.
Por último, escuche. La acústica cierra el lazo que abre la termodinámica: un sistema silencioso en reposo, inaudible durante la carga típica y que solo acelera brevemente bajo tensión genuina es la firma audible de un lazo de control bien ajustado.
- PWM a 25 kHz, nivel lógico en el pin 4; pull-up de TACH al riel de 3.3 V del anfitrión
- Verifique el arranque en frío al ciclo de trabajo mínimo; mapee la respuesta en múltiples unidades
- Fije el piso de control por encima de la zona muerta; defina qué significa 0 % en su producto
- Tabla escalonada para estabilidad garantizada; PID con histéresis para seguimiento
- Estado de refrigeración seguro definido ante TACH faltante, sensor dañado o expiración del watchdog