El AMR perdió tiempo de ejecución antes de perder capacidad de la batería
Un desarrollador europeo anónimo de robots de almacén necesitaba enfriar una batería y un compartimento de control sin gastar la energía limitada del robot en un ventilador de gran tamaño.
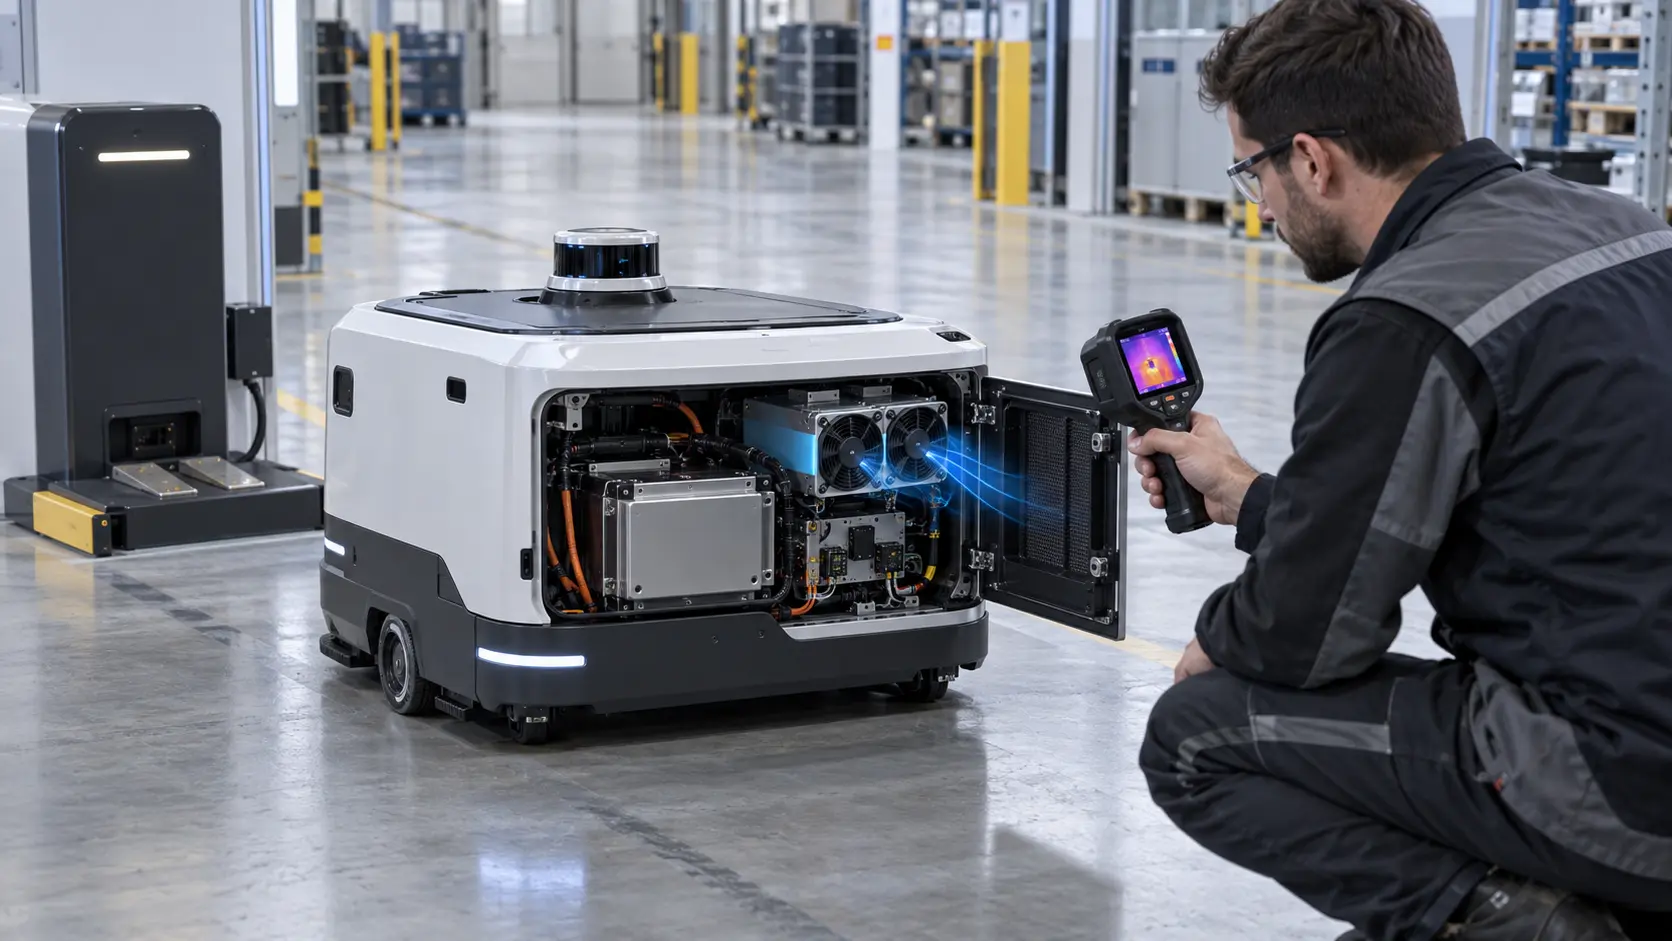
El robot móvil operó repetidas rutas de recogida y colocación, regresó a un muelle de carga y luego reanudó el trabajo. Durante pruebas breves, el paquete de baterías, el controlador del motor y la electrónica de computación de borde se mantuvieron dentro de la banda de temperatura esperada. Durante rutas largas en un almacén cálido, el controlador reducía la producción y el robot necesitaba un intervalo de carga más temprano. El ventilador estaba funcionando, pero el equipo no sabía cuánto aire útil llegaba a las fuentes de calor.
La primera propuesta fue aumentar el tamaño del ventilador. Eso habría cambiado la masa, el comportamiento acústico, el consumo de corriente y el conducto interno. El verdadero requisito era separar tres tareas: eliminar el calor del área de la batería, proteger el controlador y los componentes electrónicos de potencia, y preservar la autonomía limitando la energía parásita de refrigeración. MEGA Tech revisó la muestra de AMR del cliente y desarrolló una muestra de ventilador y conducto alrededor del compartimento real.
La identidad del cliente y los datos de la batería liberados son confidenciales. Este caso presenta el flujo de trabajo de ingeniería, cálculos ilustrativos y preguntas de validación que importan cuando un AMR pasa de un prototipo a un producto de flota repetible.
El gancho de la ingeniería: la potencia de refrigeración proviene de la misma batería
Un ventilador robótico móvil debe proteger el sistema térmico sin reducir silenciosamente la energía disponible para el movimiento y el trabajo de carga útil.
El equipo estimó el calor por estado operativo en lugar de utilizar un valor nominal. Las transmisiones de tracción y elevación produjeron picos cortos durante la aceleración y la elevación. El módulo de computación y el convertidor DC-DC produjeron una carga más persistente. El calor de la batería dependía de la corriente, la temperatura ambiente, el estado de carga y el perfil de la ruta. El propio ventilador de refrigeración también consumía energía de la batería, por lo que el diseño necesitaba un beneficio térmico por vatio.
Como estimación ilustrativa, suponga que el compartimiento debe rechazar 180 W y el ascenso de aire promedio permitido es 10 K. Usando Qv = P/(rho x cp x deltaT), con una densidad de aire de aproximadamente 1,2 kg/m3 y una capacidad calorífica de aproximadamente 1,0 kJ/(kg K), el flujo ideal es de aproximadamente 0,015 m3/s, o 32 CFM. Si el conducto y el filtro reales reducen el flujo útil a 24 CFM, la misma estimación simplificada aumenta a aproximadamente 13,3 K. Esos valores son estimaciones de planificación, no límites de batería o controlador; el fabricante debe medir el punto caliente y la temperatura de la celda.
Una segunda comparación consideró el poder de los fanáticos. Un ventilador de 24 V que consume 0,35 A utiliza aproximadamente 8,4 W a pleno rendimiento. Si el control lo mantiene en 0,18 A durante la mayor parte de la ruta, la entrada eléctrica es de aproximadamente 4,3 W. Los 4,1 W ahorrados son pequeños en comparación con la potencia de tracción, pero se acumulan en turnos y flotas largos. Por lo tanto, el ventilador debe seleccionarse en el punto de funcionamiento instalado, con una estrategia de control que no se mueva innecesariamente.
El diseño del flujo de aire decidió la variación de temperatura de la batería
El flujo de aire de la batería no es sólo un problema de flujo total: las posiciones de entrada y salida, la disposición de las celdas y la resistencia de los canales determinan qué región recibe el aire más frío.
La investigación sobre la gestión térmica del aire para robots móviles autónomos enfatiza que la disposición de las celdas y la posición de entrada/salida cambian las características del flujo. También informa que el aire se calienta a medida que pasa a través de un paquete, por lo que las celdas aguas abajo pueden calentarse más a menos que el diseño del colector o del canal redistribuya el aire. La revisión señala además que la ubicación del ventilador detrás de una batería puede ser más favorable que una posición lateral en algunos diseños, pero el resultado sigue siendo específico de la geometría.
La muestra del cliente tenía una entrada lateral corta y un canal de batería largo. La primera colocación del ventilador produjo un chorro fuerte cerca de la entrada y un flujo más débil hacia las celdas lejanas y la placa controladora. Mover el ventilador no fue suficiente por sí solo porque el conducto, la rejilla y el panel de servicio cambiaron la pérdida de presión. La revisión de la muestra utilizó un plenum corto y una ruta de retorno medida para que la presión del ventilador se gastara en la carga prevista en lugar de en un espacio de derivación.
El objetivo del diseño no era prometer una diferencia de temperatura de celda universal. Se trataba de hacer que el mapa de temperatura fuera repetible: misma ruta, mismo estado de carga, misma temperatura de entrada, mismo comando del ventilador y mismos puntos de medición antes de comparar una nueva muestra.
| Aporte | Por qué es importante | Evidencia |
|---|---|---|
| Ruta y deber | Los picos de conducción y la carga de cálculo varían con el movimiento | registro de ruta representativo |
| Diseño de la batería | La resistencia del canal establece el flujo de aire de celda a celda | dibujo del paquete y mapa de flujo |
| Potencia del ventilador | La refrigeración consume la misma energía que la autonomía | voltaje, corriente y comando |
| Vibración e inclinación | El espacio libre y la distribución del flujo pueden cambiar en movimiento. | prueba de movimiento y revisión de montaje |
| Entorno de servicio | Filtros y rejillas para carga de polvo y desechos del muelle | estados límite de limpieza y mantenimiento |
Interactivo: observe cómo el servicio de ruta y el servicio de carga utilizan diferentes estados del ventilador
El esquema animado separa una ruta en movimiento de un estado de carga de alta corriente para que el ventilador no se seleccione de una condición promedio.
La cifra es cualitativa, no un resultado CFD. Muestra por qué el mismo comando del ventilador puede ser innecesario durante una ruta de baja carga e insuficiente durante la carga o una misión de alta corriente. Un controlador de producción puede usar temperatura, corriente, estado de carga o una combinación, pero la muestra del ventilador debe compararse con la señal disponible y el comportamiento de inicio.
El plan de prueba utilizó al menos cuatro estados: inactivo, ruta representativa, ruta pico y carga. Cada estado registró la temperatura de la batería en múltiples posiciones, la temperatura del controlador, la temperatura de entrada, el comando del ventilador, RPM o FG, el comportamiento actual y acústico. Si se utiliza un filtro, la presión diferencial se registró como una variable separada.

Ejemplo 01: Comience con el robot físico, no con el número de pieza
Un ventilador compacto que se ajuste al dibujo aún puede fallar cuando el robot se mueve, se inclina, se carga o regresa a un muelle.
El integrador suministró la carcasa del robot, el compartimento de la batería, la placa del controlador, la cubierta del ventilador, la sección del conducto, la rejilla, el conector y la ruta del cable. MEGA Tech revisó las opciones centrífugas axiales y compactas en función de la presión disponible, la dirección del flujo, el espesor, el rango de voltaje, el método de control, los requisitos de FG/RD, la opción de rodamiento y la cantidad. La muestra no fue juzgada únicamente por CFM al aire libre.
La revisión mecánica incluyó la separación de las ruedas y del panel de servicio, el movimiento del cable, la protección del ventilador, el acceso al filtro y el efecto de la base de carga. Un muelle puede agregar calor cerca de la entrada, mientras que un robot que invierte la dirección o pasa cerca de una pared puede ver un cambio en la condición de la entrada. Estos detalles son parte del deber instalado y deben reproducirse antes de congelar una muestra de producción.
Para una primera construcción pequeña, el cliente puede aprender más de dos o tres revisiones de ventiladores controlados que de una comparación de catálogo grande. El objetivo es aislar si el factor limitante es la presión del ventilador, la geometría del conducto, la disposición de la batería, el comportamiento del control o el montaje.
Muestra 02: Sintonización de la refrigeración frente a la autonomía y el ruido
La muestra candidata fue evaluada como una compensación de energía térmica, no solo como una prueba de temperatura máxima.
La primera revisión recuperó el flujo de aire en el otro extremo del compartimento pero aumentó la corriente en el comando más alto. Luego, el equipo ajustó la transición del conducto y probó un comando más bajo y estable durante la ruta normal. Se mantuvo una velocidad mínima para la protección de la electrónica, mientras que se reservó un comando más alto para rutas pico y estados de carga. La histéresis impedía cambios rápidos de comando cuando la temperatura rondaba un umbral.
La prueba acústica se realizó junto a la zona de carga y durante el movimiento representativo. Un robot puede ser aceptable en una fábrica vacía pero objetable cerca de los operadores o en una estación de acoplamiento. El informe separó el ruido del flujo de aire de banda ancha, el tono de las palas o del motor, la vibración transferida a través de la carcasa y el ruido de las ruedas o de la transmisión. Un ventilador más silencioso en un banco no era automáticamente un robot instalado más silencioso.
La decisión final sobre el control seguía siendo responsabilidad del fabricante del robot. MEGA Tech proporcionó datos de respuesta del lado del ventilador y comportamiento de muestra para que el integrador pudiera elegir una curva de comando consistente con la autonomía de la batería, el margen térmico y el entorno del usuario.
Muestra 03: Validar vibración, inclinación y reinicio en caliente
Una plataforma móvil expone fallas que un banco de ventiladores estacionario no puede revelar.
La muestra se probó en el soporte real mediante condiciones representativas de movimiento, inclinación y reinicio en caliente. El equipo verificó la holgura del impulsor, la flexión del soporte, la retención del cable, la tensión del conector, el ruido anormal, la pérdida de retroalimentación y los picos de corriente. El objetivo no era afirmar que una secuencia de movimiento de laboratorio representa cada piso del almacén; fue para exponer las interfaces con mayor probabilidad de fallar después de que el robot abandone el banco.
El reinicio en caliente era importante porque el ventilador, los componentes electrónicos y el compartimiento de la batería ya estaban calientes cuando el robot regresaba de una ruta o se atracaba después de un evento pico. Se verificó el voltaje mínimo declarado, así como la respuesta del controlador cuando el ventilador no arrancaba o desaparecía la señal FG. Un ventilador que gira a voltaje nominal pero falla durante un reinicio en caliente a bajo voltaje no está listo para producción.
El cliente también inspeccionó el acceso al servicio. Un filtro, protector o ventilador que no se puede limpiar sin quitar la batería puede convertir un buen diseño térmico en un diseño deficiente para el mantenimiento de la flota.
Validación: dispersión de temperatura en el mapa, no solo el punto más caliente
El AMR necesitaba tanto una temperatura máxima segura como una distribución de temperatura repetible en la batería y los componentes electrónicos.
El mapa de aceptación incluía celdas del lado de entrada de la batería, celdas intermedias, celdas del lado de salida, el disipador de calor del controlador, el convertidor DC-DC, la entrada del ventilador y el escape del compartimiento. La misma ruta y estado de carga se repitieron después de que el robot alcanzó una temperatura estable. El informe registró la temperatura ambiente, el estado de carga, la corriente, la velocidad, la carga útil, el comando del ventilador y la incertidumbre de la medición.
Si la diferencia de temperatura de la batería era grande, la siguiente pregunta de diseño era la distribución del flujo de aire en lugar de simplemente más CFM. Una brecha de derivación, una ruta de cortocircuito o un canal desigual pueden dejar una región caliente mientras que el escape promedio parece aceptable. La visualización de humo o partículas puede revelar un camino; no puede reemplazar un mapa de temperatura medido o un control de presión.
El registro de producción separó los resultados medidos de las estimaciones. Esto evitó que un cálculo de planificación como 32 CFM se convirtiera en un número prometido de rendimiento de la batería sin la química de las celdas, el diseño del paquete, la ruta y la base ambiental.
Resultado: un margen térmico protegido de muestra personalizado sin ocultar el costo de energía
El integrador recibió una configuración de ventilador, conducto y control que podía probarse en función de los estados de ruta, carga y mantenimiento.
El paquete final definió la envolvente del ventilador, la dirección del flujo de aire, la referencia de presión instalada, la tolerancia de voltaje, la señal de control, el comportamiento de FG/RD, la corriente por estado, el montaje, la ruta del cable, la condición del filtro y el mapa de medición. También registró qué estados de comando estaban destinados a inactivo, ruta, ruta pico y carga. Esto fue más útil para las adquisiciones que un único número máximo de flujo de aire.
La lección transferible es que la refrigeración de los robots móviles es un problema de diseño acoplado. La disposición de la batería, la ubicación del controlador, la resistencia de los conductos, la potencia del ventilador, la vibración, el polvo, el ruido y el acceso al servicio influyen en el resultado. Un mayor flujo de aire puede mejorar un punto caliente y al mismo tiempo reducir la autonomía o aumentar la perturbación acústica; una muestra personalizada más pequeña puede ser la mejor opción de sistema si se corrige la ruta.
MEGA Tech apoyó el proyecto desde la muestra física de AMR del cliente hasta la selección del ventilador, el ajuste de los conductos y el control, las comprobaciones de vibración y la validación de la instalación. El fabricante de robots mantuvo la responsabilidad de la seguridad de la batería, la lógica BMS, la aprobación de carga, el rendimiento del robot y la liberación de la flota.
Cómo MEGA Tech admite AMR y la personalización de ventiladores de robots móviles
Desarrollamos el ventilador en torno a una plataforma móvil real, no en una batería aislada ni en una hoja de datos del controlador.
MEGA Tech puede revisar ventiladores axiales DC personalizados y sopladores centrífugos compactos para compartimentos de baterías AMR, controladores de motores, módulos de computación perimetral, componentes electrónicos de carga y gabinetes de robots de servicio. La revisión puede incluir marco y espesor, comportamiento de presión-flujo, dirección del flujo de aire, conector y salida de cable, PWM o control de voltaje, retroalimentación FG/RD, configuración de rodamientos, arranque, rango de temperatura, ruido, vibración y desarrollo de muestras en lotes pequeños.
Para una primera revisión, proporcione la muestra del robot o el dibujo de sección, la carga de calor de la batería y los componentes electrónicos por estado, condiciones ambientales y de carga, envoltura del ventilador, conducto y rejilla, requisitos de filtro o polvo, flujo de aire objetivo a presión, tolerancia de voltaje, interfaz de control, conector, objetivo acústico, condición de vibración, intervalo de servicio y cantidad esperada. Un breve registro de ruta y una imagen térmica del estado de falla son pruebas iniciales valiosas.
No suministramos celdas de batería, BMS, cargador, controlador de robot, sistema de accionamiento, aprobación de seguridad del gabinete ni certificación de flota. Proporcionamos la ingeniería de ventiladores personalizada, revisiones de muestras y evidencia del lado de los ventiladores requerida por el equipo de robots móviles responsable para completar la validación del sistema.
Preguntas de ingenieros sobre este estuche de enfriamiento AMR
Utilice estas preguntas para evitar que una cita de un fanático de un robot móvil oculte las limitaciones térmicas y energéticas reales.
P: ¿Un mayor flujo de aire del ventilador siempre mejora el tiempo de ejecución de AMR? R: No. La energía del ventilador consume energía de la batería y es posible que un ventilador más potente no mejore el recorrido limitante si el conducto o la disposición de la batería evitan el flujo.
P: ¿La batería y el controlador deberían usar un ventilador? R: Sólo después de que se demuestre que sus requisitos de temperatura, contaminación, presión y control son compatibles. Caminos separados pueden aclarar la prueba de aceptación.
P: ¿Por qué probar la carga por separado de la conducción? R: La carga puede crear una carga de calor, un entorno de muelle y un comando del ventilador diferentes a los de una ruta normal.
P: ¿El RPM normal demuestra que la batería se enfría uniformemente? R: No. Mida el mapa de temperatura y la ruta del aire real; la retroalimentación demuestra el movimiento del rotor, no la distribución de célula a célula.
P: ¿Puede MEGA Tech especificar el límite de seguridad de la batería? R: No. Podemos respaldar la muestra y las mediciones del ventilador, pero el fabricante del robot y el equipo de baterías poseen la celda, BMS y la aprobación de carga.
P: ¿Qué debemos enviar para una primera revisión? R: La sección del robot, carga de calor por estado, disposición de la batería, envolvente del ventilador, conducto, voltaje, señal de control, condición del polvo, perfil de ruta, objetivo de ruido y cantidad.
Preguntas para una revisión del diseño de ventiladores AMR
Utilice esta lista de verificación antes de congelar un ventilador de refrigeración para un robot móvil autónomo o un vehículo de almacén.
- ¿Cuáles son las cargas de calor de la batería, la unidad, la computación y la carga en cada estado operativo?
- ¿Qué ambiente, estado de carga, carga útil y ruta definen el peor de los casos?
- ¿Dónde están ubicados entre sí la entrada, la salida, el controlador y el ventilador de la batería?
- ¿Qué flujo de aire y presión estática se requieren en el conducto, la rejilla y el filtro reales?
- ¿Cuánta energía eléctrica puede consumir el ventilador de refrigeración durante un turno completo?
- ¿Se registraron juntos la propagación de temperatura, el punto caliente, la corriente del ventilador y la retroalimentación?
- ¿Se probaron el movimiento, la inclinación, la vibración, el reinicio en caliente y el arranque con voltaje mínimo?
- ¿Qué sucede después de una falla del ventilador, pérdida de retroalimentación, filtro bloqueado o evento de alta temperatura?
- ¿Puede el operador reparar el ventilador o el filtro sin acceso inseguro a la batería?
- ¿Qué valores se miden, cuáles son estimaciones y cuáles pertenecen al proceso de aprobación de baterías y robots?